2025 年 10 月 24 日,国家知识产权局对「一种基于强化学习的多无人车协同编队最优控制方法」作出授权公告,专利号 ZL 2025 1 0991707.1,授权公告号 CN 120523197 B,证书号第 8394509 号。该专利申请日为 2025 年 7 月 18 日,专利权人为西北工业大学。
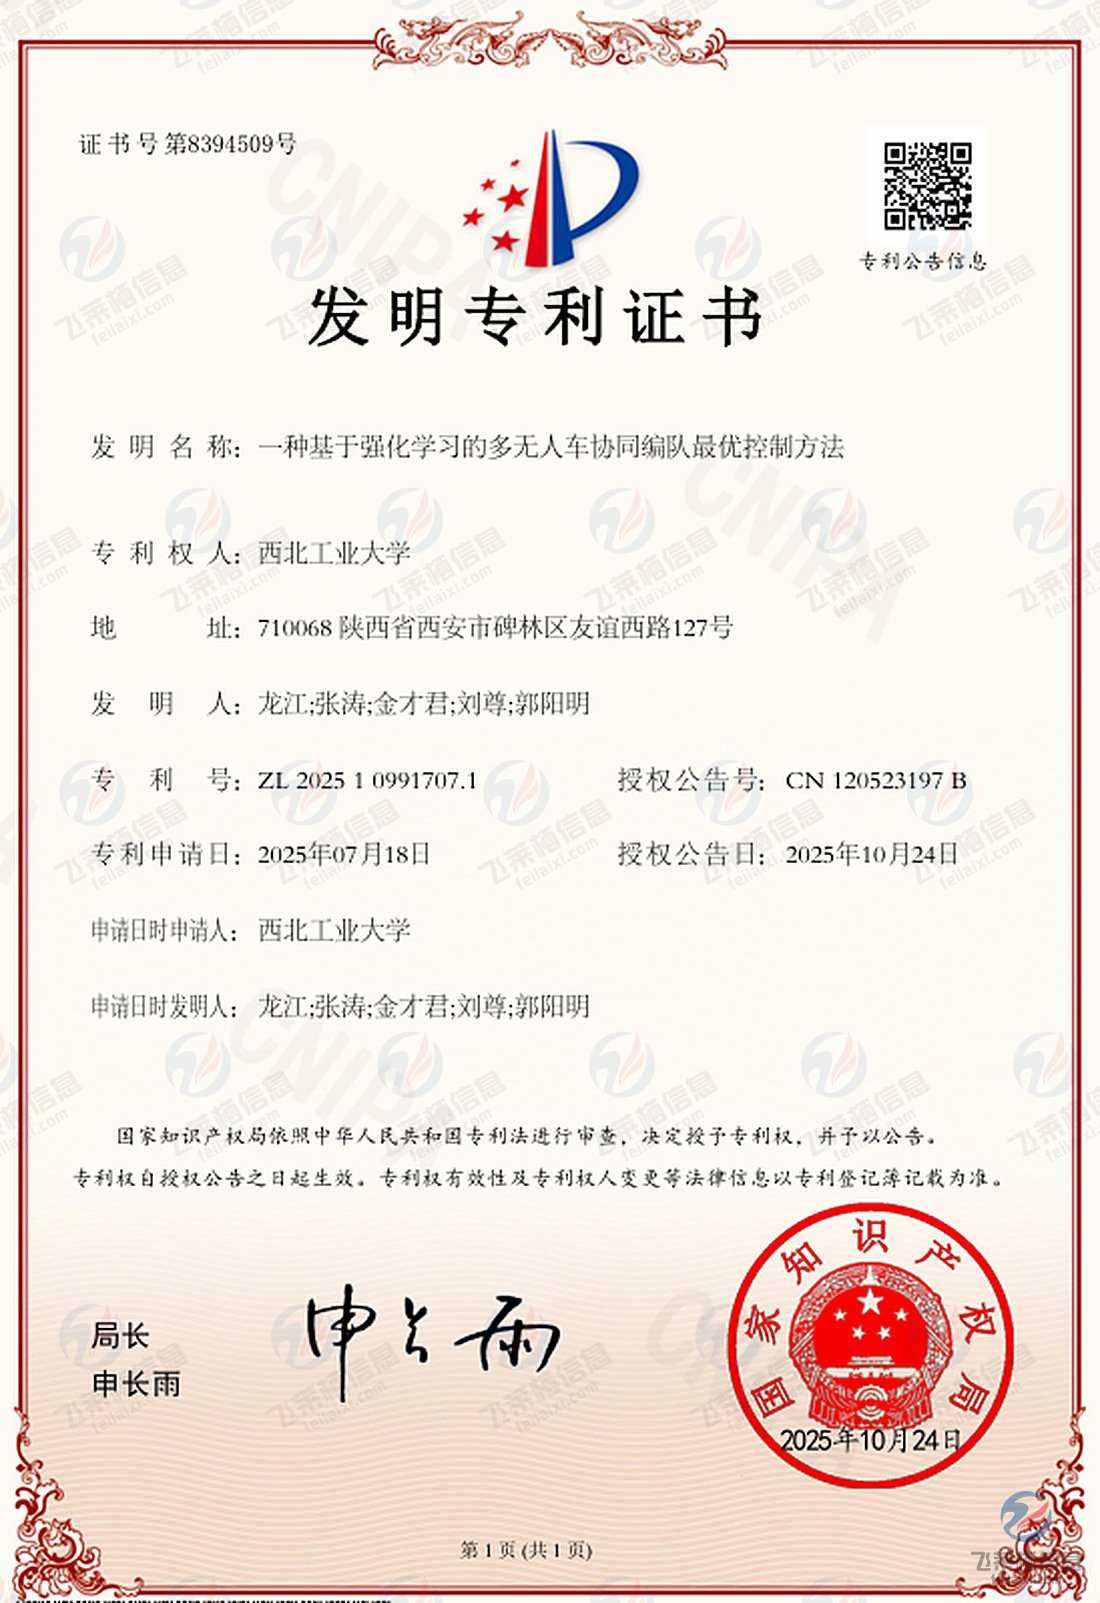
▲ 发明专利证书(证书号:第 8394509 号)
该专利的发明人为西北工业大学的龙江、张涛,我司技术负责人金才君,以及刘尊、郭阳明,共五人。公司以产学研合作的方式参与这一课题:把工程现场的控制问题带进研究,再把验证过的方法带回项目。这是公司参与形成的第二项授权发明专利。第一项「一种基于强化学习的全向小车轨迹跟踪最优控制方法」已于 2025 年 2 月 18 日授权公告,两者同在运动控制这条技术线上。
多台车一起跑,难在哪
单台移动机器人沿轨迹走、遇障停下,在今天的工程实践中已经算不上难题。多台车一起走,难度换了一个量级:每台车的速度与转向,既影响自己的位置,也影响相邻车辆的安全间距,还影响整队能否按计划推进。
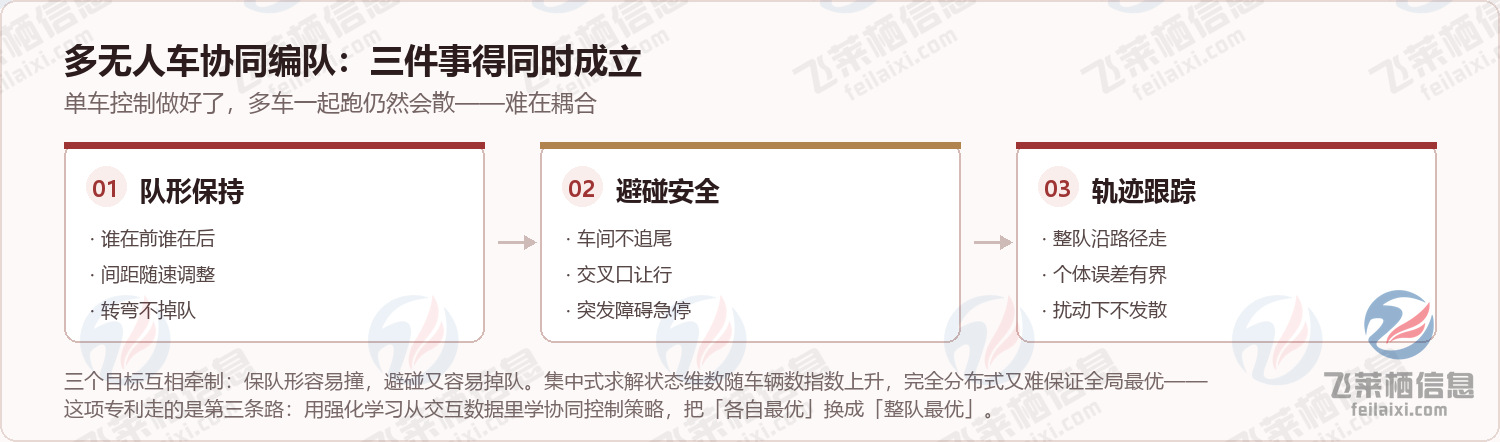
▲ 协同编队要同时满足的三个目标,彼此牵制
三个目标彼此牵制:为了保持队形,车间距要收紧,一收紧就容易追尾;为了安全把间距拉开,队形就散了、后车跟不上;而整队还要沿一条指定路径推进,转弯时内外侧的车速必须不同,稍有分配不均,队形就会在弯道上被拉长或挤扁。除此之外,实际运行中还有通信时延、定位漂移、地面湿滑这些不确定因素。
把这些耦合关系写成一个整体系统去集中求解,状态维数会随车辆数快速上升,算力与实时性很难同时满足;反过来让每台车只按自己最优的方式控制,又无法保证整队意义上的最优,甚至可能在交汇处互不相让。这是协同编队控制长期存在的两难。
这项专利走的路:用学习代替求解
从专利名称与公开文本看,该方法采用强化学习来求解协同编队的最优控制问题:不再先建立精确的整车与车队模型、再解析地求解最优控制律,而是让控制策略在与环境的反复交互中迭代改进,逐步学到「在某种队形、某种间距、某种扰动下,各车应当如何分配速度与转向」。
这条路线在工程上的意义在于:车体动力学差异、轮胎打滑、通信时延等难以精确建模的因素,可以通过数据进入策略,而不必全部写成方程。相应地,它对训练数据的覆盖度、对安全边界的约束也提出了更高要求——学到的东西能不能在真实车道上稳定复现,取决于训练与验证做得够不够扎实。
专利公开文本给出的是方法框架,不是可以直接装车的产品。从算法到设备之间还隔着一整段工程路:车辆参数要标定,传感器配置要匹配,通信条件要实测,安全策略要独立兜底。这一段正是我们日常做的活。
和公司业务怎么接上
飞莱栖的主业是工业软件与设备控制,日常处理的大多是「多执行机构协同」的问题:光纤柔性板自动布纤设备上,多个运动轴要按 DXF 轨迹联动,交叉处不能叠压,张力全程恒定;换电站里,机械臂、输送线与电池仓要按节拍协同;产线上多台设备的数据要按同一时钟对齐,才能做追溯与判定。
这些场景与多车编队共享同一套底层结构:多个执行体、一个共同目标、彼此牵制、还要抗扰动。差别在约束条件——车间里通信是有线的,时钟可以硬同步,扰动主要来自材料伸缩与机械间隙;车队是无线通信,时延和丢包都真实存在。方法是可借鉴的,参数必须重调,模型必须重建。这也是我们把这类专利当作技术来源、而不是宣传素材的原因。
知识产权这条线怎么走
对一家做定制软件的公司来说,家底主要不是厂房与设备,而是代码、算法与文档。这几年我们的做法是分三条线走:
- 软件著作权:每套系统单独登记,权属清晰,累计已达 34 项;
- 商标与品牌:公司名称与标识完成注册,对外宣传不越界;
- 发明专利:以产学研合作为主,跟着具体课题走,不求数量,求与主业对得上。
2024 年 7 月,公司通过了知识产权管理体系认证(GB/T 29490),把立项检索、研发留痕、交付权属、离职保密几个环节钉成了流程,这套体系管的是什么,之前专门写过一篇。两项发明专利的证书信息,也已收录在资质荣誉页。
接下来
与高校、研究所的合作会继续走下去,方向仍然围绕运动控制与设备智能化:算法只有落到产线上,才算我们的活。有运动控制、设备数据采集、上位机开发方面的需求,欢迎通过联系方式聊聊,也可以先看看我们的软件产品。
 QQ:874059561