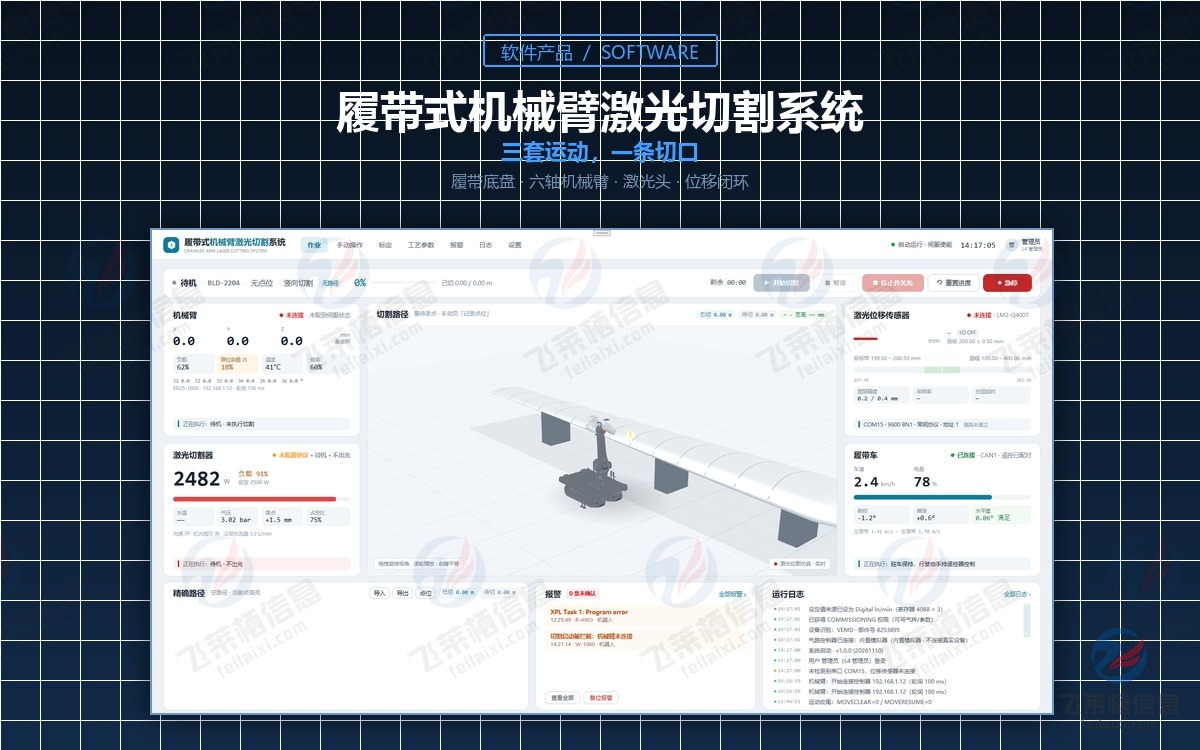
风电塔筒、大直径管道、钢结构管件,共同点是搬不动——传统做法把工件吊上机床,工件越大机床越贵,有些现场根本不允许拆运。这套系统换了个方向:履带底盘负责走,六轴机械臂负责摆,激光头负责切,三套运动由上位机合成一个坐标系。
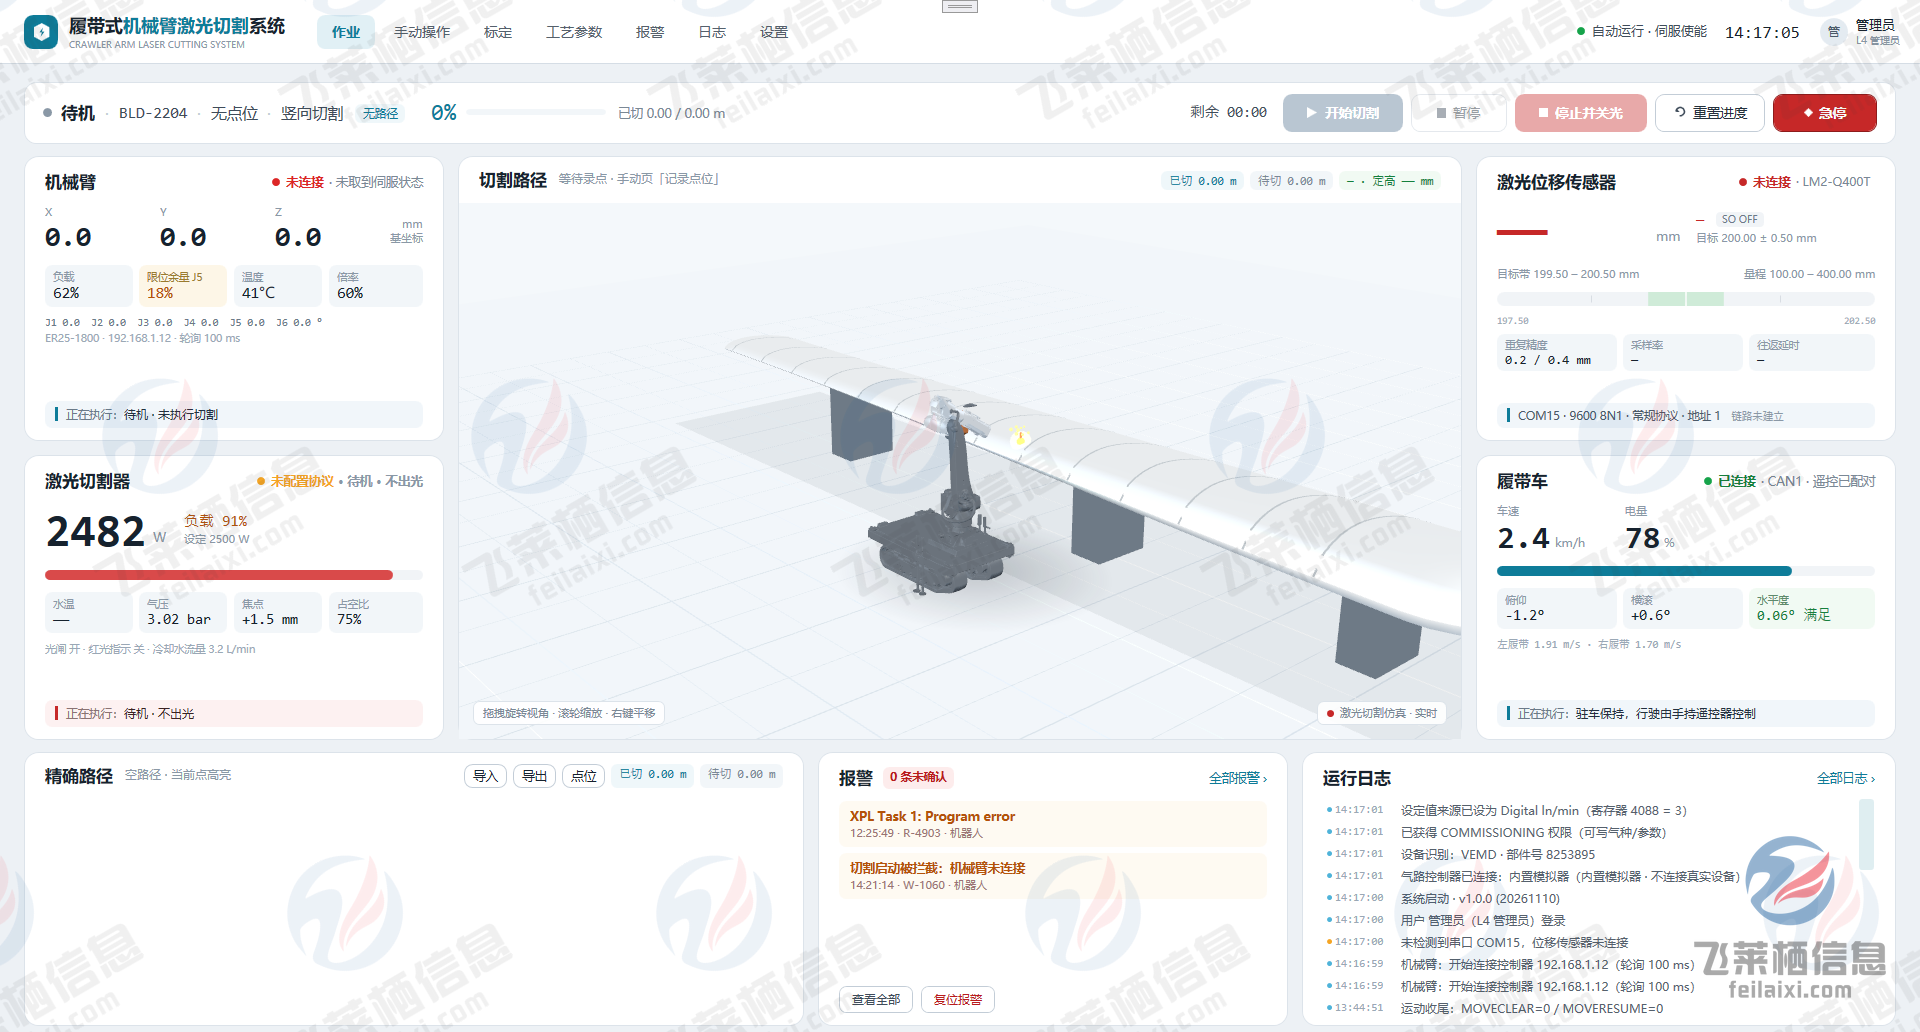
开工前先对账:状态条上作业号、定位状态、进度、剩余时间一排看全;机械臂与激光器实时读数(实际功率 2482 W / 设定 2500 W)在左栏;断连状态标红提示,切割路径为空或机械臂未回馈时,启动联锁直接拦截,不出光。
行进与切割同步:割炬相对工件的速度是底盘与机械臂的矢量合成——车速 2.4 km/h 时左右履带分别为 1.91 / 1.70 m/s,车在转向,末端速度由软件单独解算,切口上的速度才是准的。
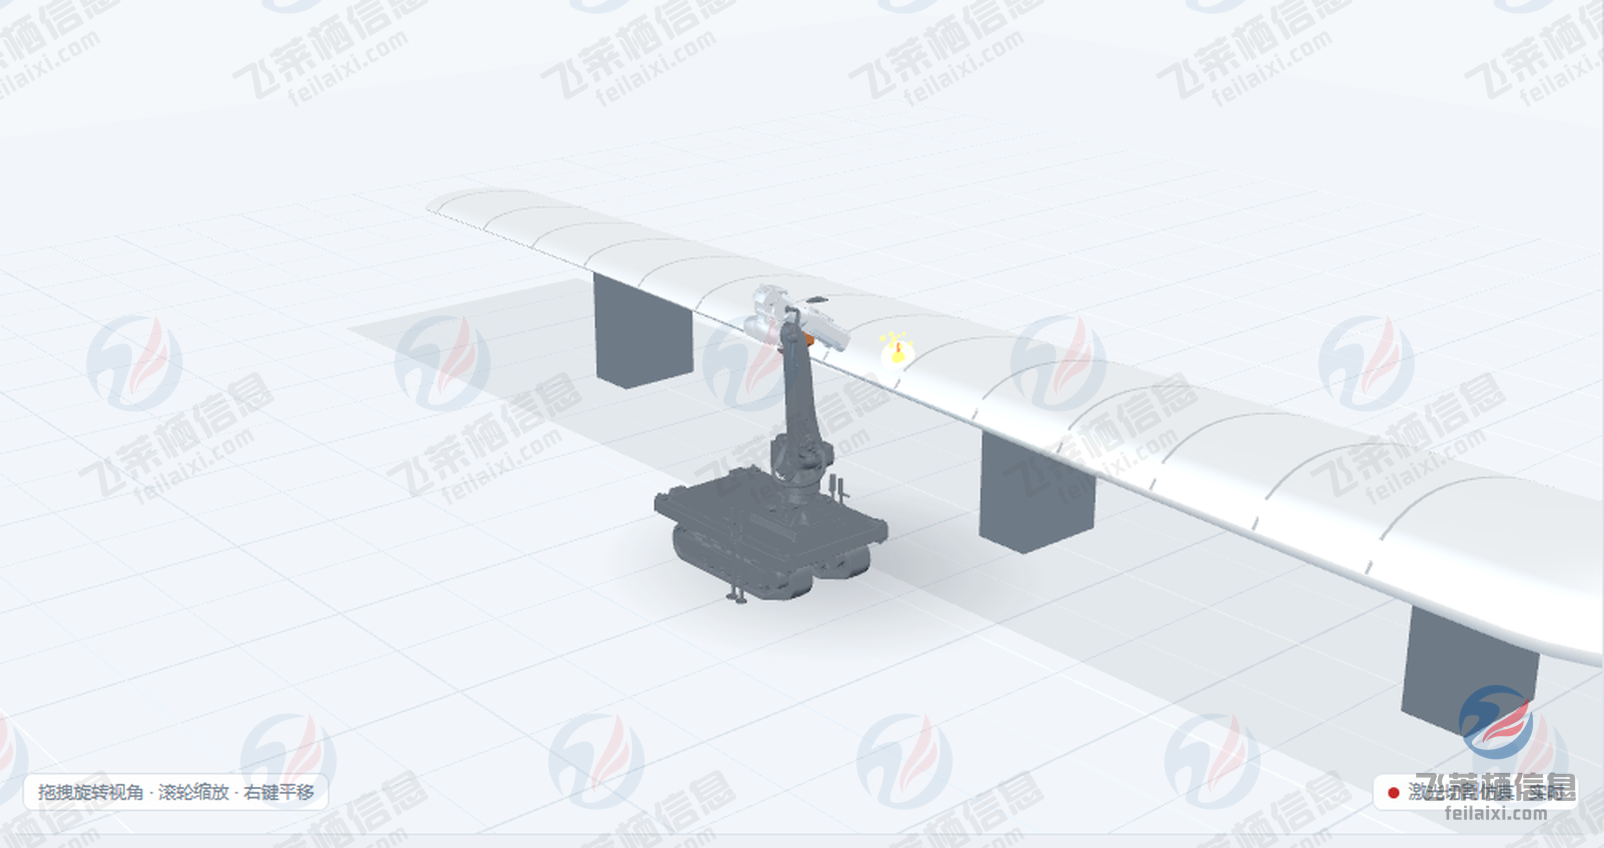
定高靠激光位移传感器闭环:目标 200.00 ± 0.50 mm,割炬高度锁在半毫米内,管面起伏按行进速度做前瞻补偿;坡道上俯仰 -1.2° 时,机械臂姿态补偿把水平度拉回 0.06°,超出 ±4.5° 窗口直接不许开工。
适合在役管道开孔截断、塔筒现场加工、超长构件分段切割这类"工件动不了"的场合。完整技术细节见《履带式机械臂激光切割系统:三套运动,一条切口》,或联系我们。
 QQ:874059561