飞莱栖承研的履带式机械臂激光切割系统完成项目交付,设备已在现场投入使用。这套系统要对付的是一类共同的麻烦:风电塔筒、大直径管道、钢结构管件——工件太大、太重、太长,搬不上机床,有些现场根本不允许拆运。传统做法是工件迁就设备,这套系统反过来:让设备走到工件跟前。
三套运动,合成一条切口
系统的骨架是「履带底盘 + 六轴机械臂 + 激光头」:底盘负责走,机械臂负责摆,激光头负责切。难点在于这三套运动必须由上位机合成一个坐标系——割炬相对工件的速度,是底盘行进速度与机械臂末端速度的矢量合成,车在走、臂在摆,切口上的合成速度才是准的。
这套运动解算与联机控制由飞莱栖定制开发。行进中切割时,软件实时读底盘与机械臂的状态,单独解算末端速度;切割路径为空、机械臂未回馈、通讯断连这几种异常,联锁直接拦截,系统不出光。
下面是现场作业实拍:
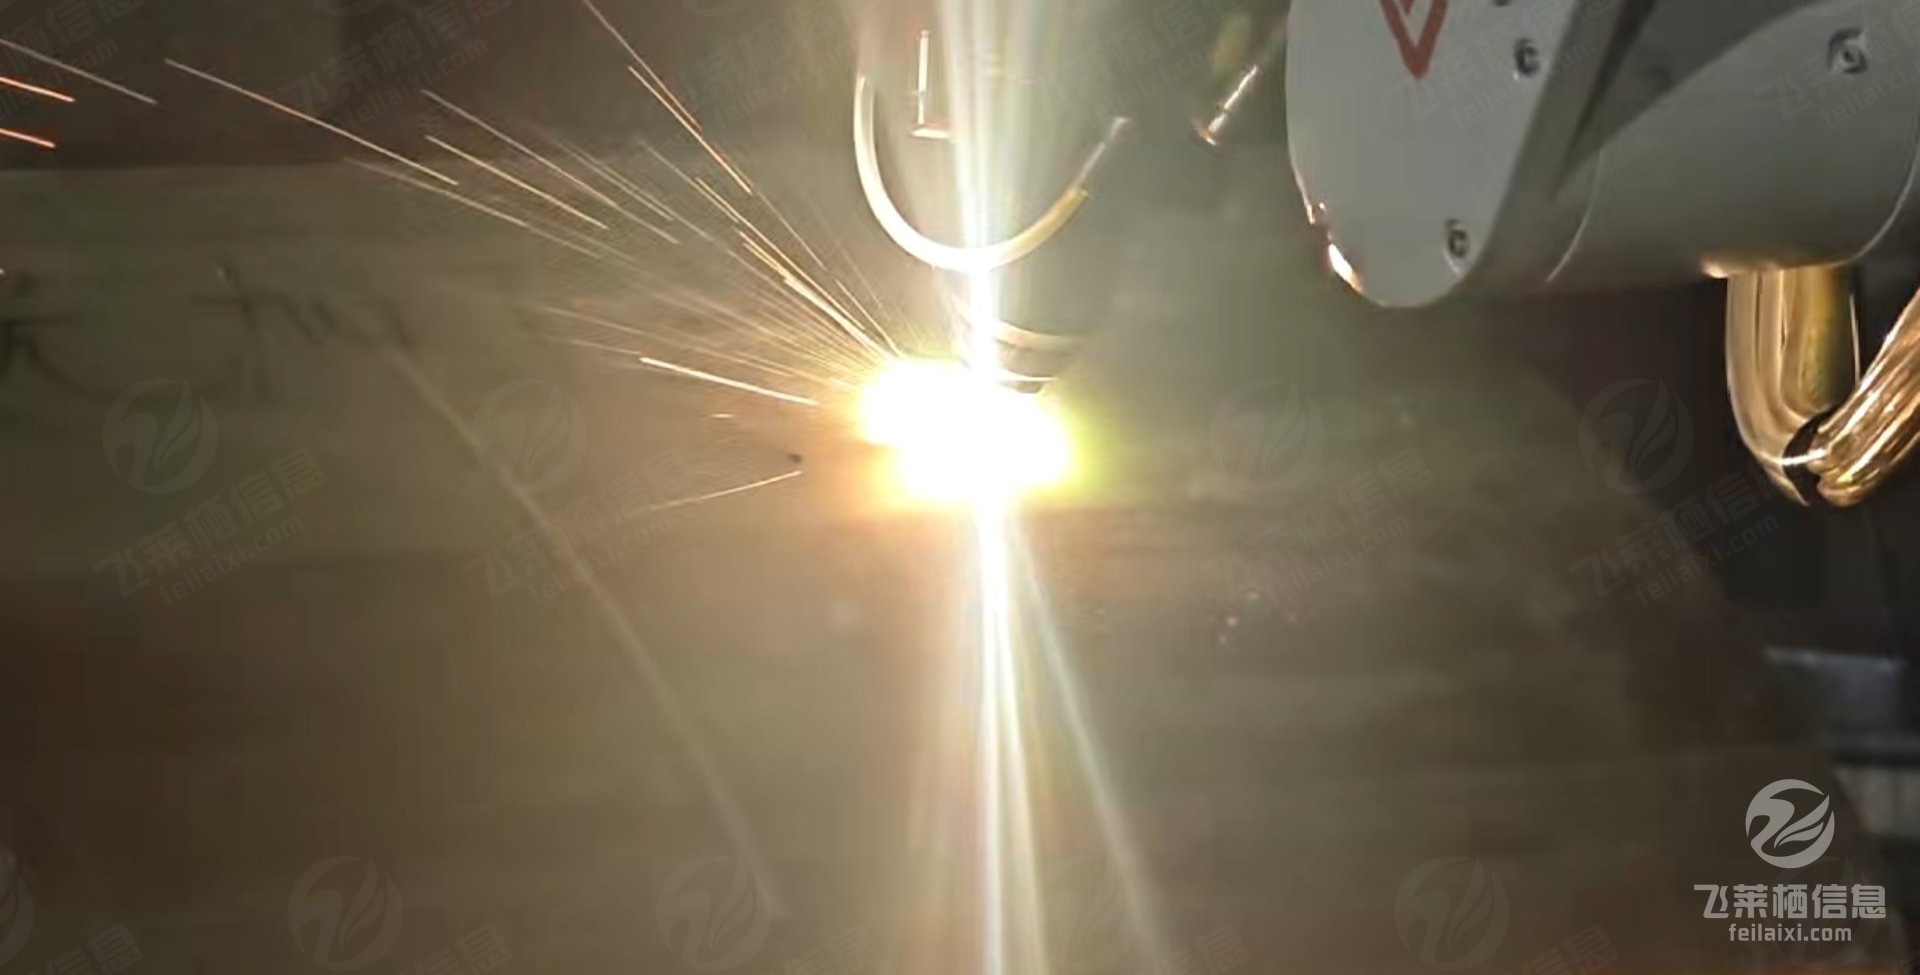
履带式机械臂激光切割系统 · 现场切割作业
切口质量靠两道闭环守住
第一道是激光切割的定高闭环:割炬与工件表面的距离由激光位移传感器实时闭环,目标距离锁在半毫米窗口内,管面起伏按行进速度做前瞻补偿,切口宽度才能稳定。
第二道是姿态补偿:现场地面不会是理想的平地,坡道上底盘俯仰发生变化时,机械臂姿态补偿把切割水平度拉回窗口;超出允许坡度范围,系统不允许开工。这两道闭环合在一起,切口质量才不依赖操作员的手感。
交付不是终点
设备交付意味着图纸、软件、工艺这套东西经受住了现场检验,也意味着运维阶段开始:耗材更换、参数归档、异常回放,这些能力都留在系统里。现场运行的每一段切口,切割参数与状态都有记录,出了问题能回放到具体时刻,而不是靠「再切一刀试试」。
这个项目的技术细节,此前的案例页有完整拆解,见履带式机械臂切割系统案例;系统本身的技术参数见履带式机械臂激光切割系统产品页。飞莱栖的设备联机与上位机定制能力全景见公司简介——有「工件动不了」的切割难题,欢迎联系我们,把工件尺寸与现场条件发过来,我们先评估可行性。
 QQ:874059561