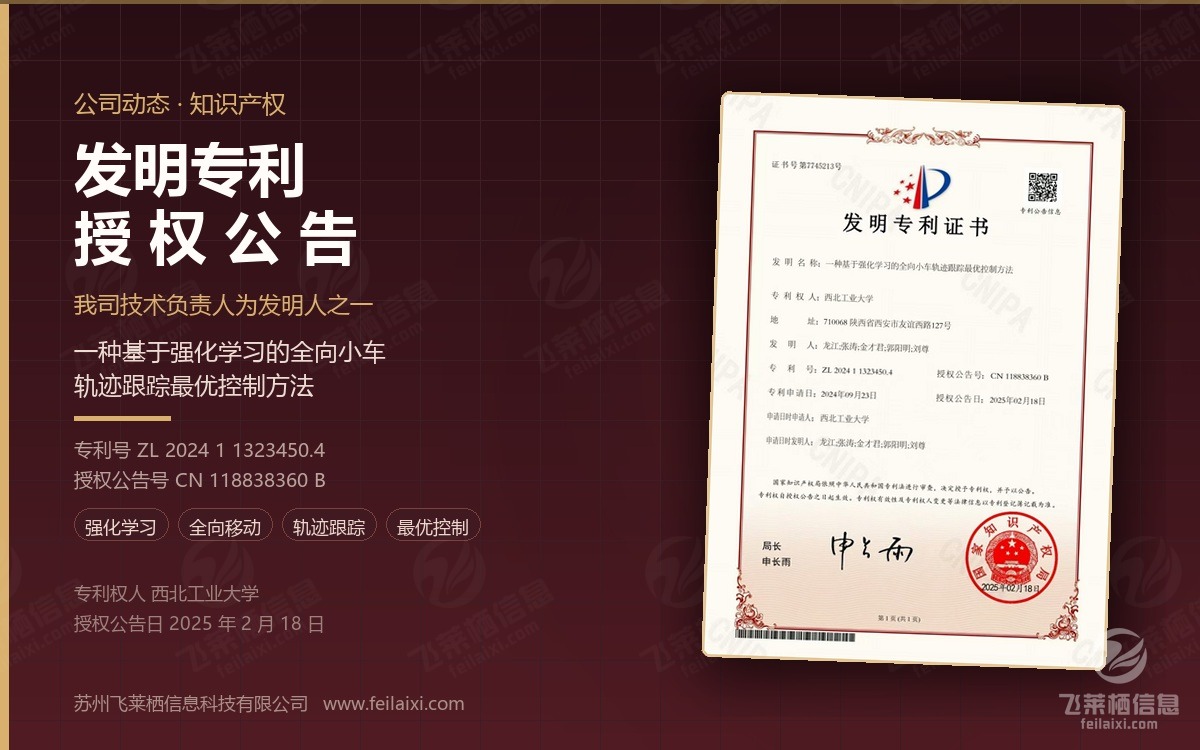
我司技术负责人金才君参与完成的发明专利「一种基于强化学习的全向小车轨迹跟踪最优控制方法」于 2025 年 2 月 18 日获授权公告,专利号 ZL 2024 1 1323450.4,授权公告号 CN 118838360 B。
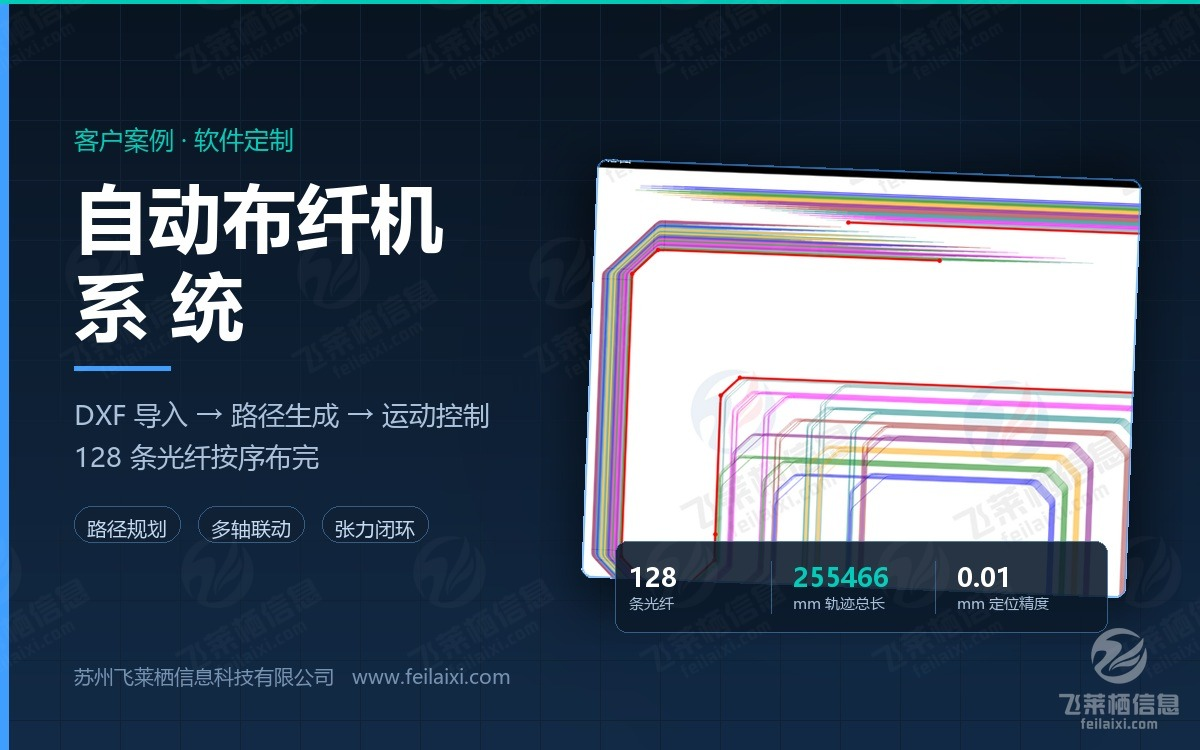
导入cad的DXF文件,自动生成路径,然后根据路径自动布线,运动控制
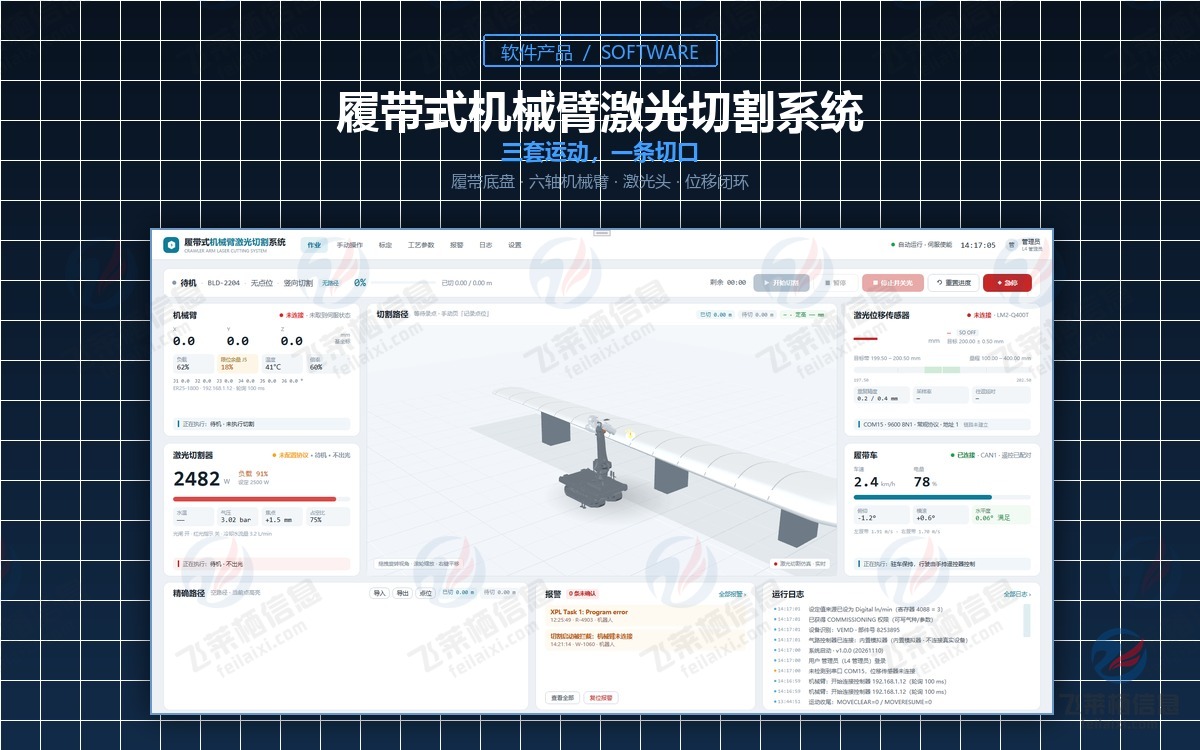
履带车负责走,机械臂负责摆,激光头负责切,三套运动必须合成一条切口。这套上位机把底盘姿态、臂末端位置、离焦量与切割速度放在一屏里对账,开工前先校验切割路径与执行机构状态。
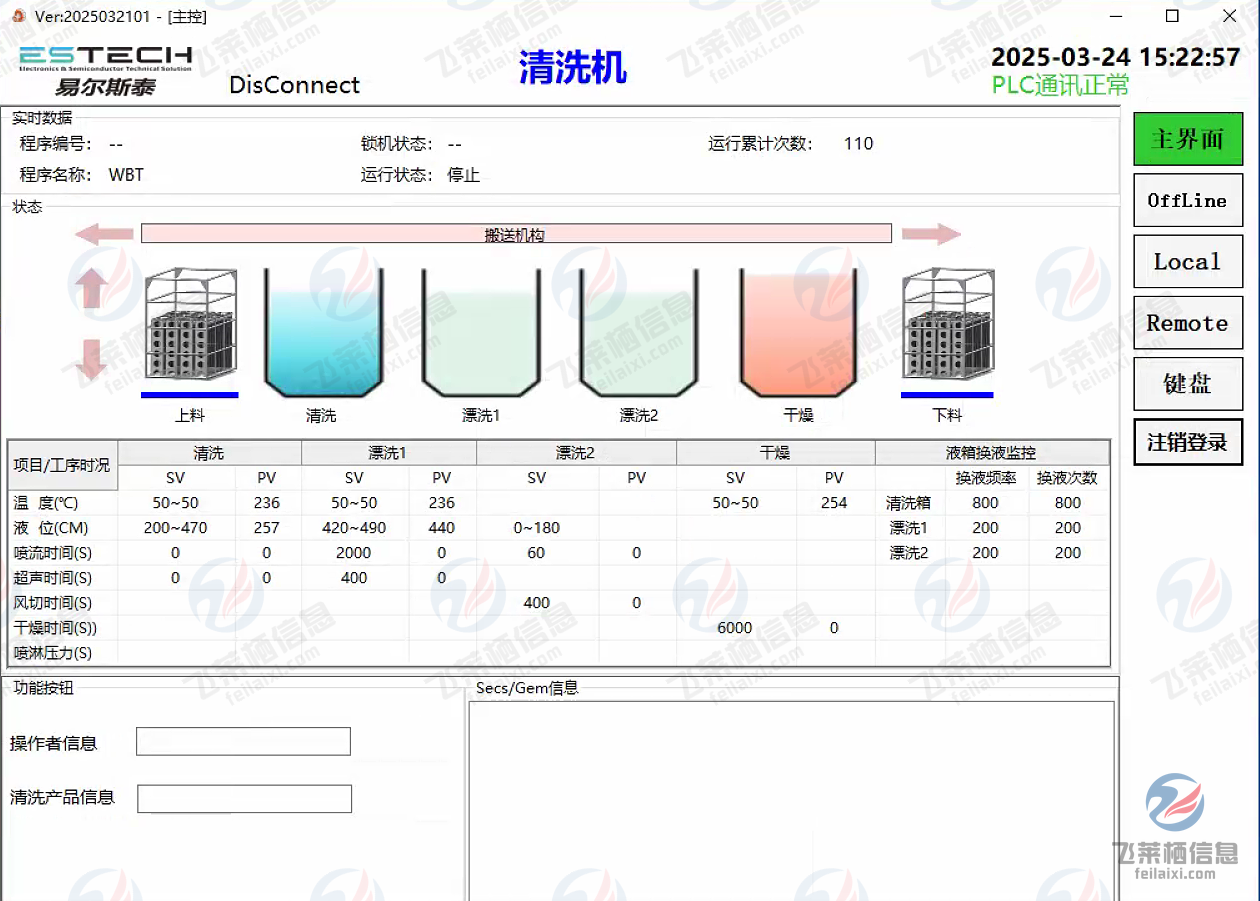
超声波清洗机数据采集包含,硬件,软件,清洗溶液,自动上下料,及SECS/GEM半导体通讯协议远程控制等.
 QQ:874059561