国家级与省级两项主体认定,是公司技术实力的直接体现。
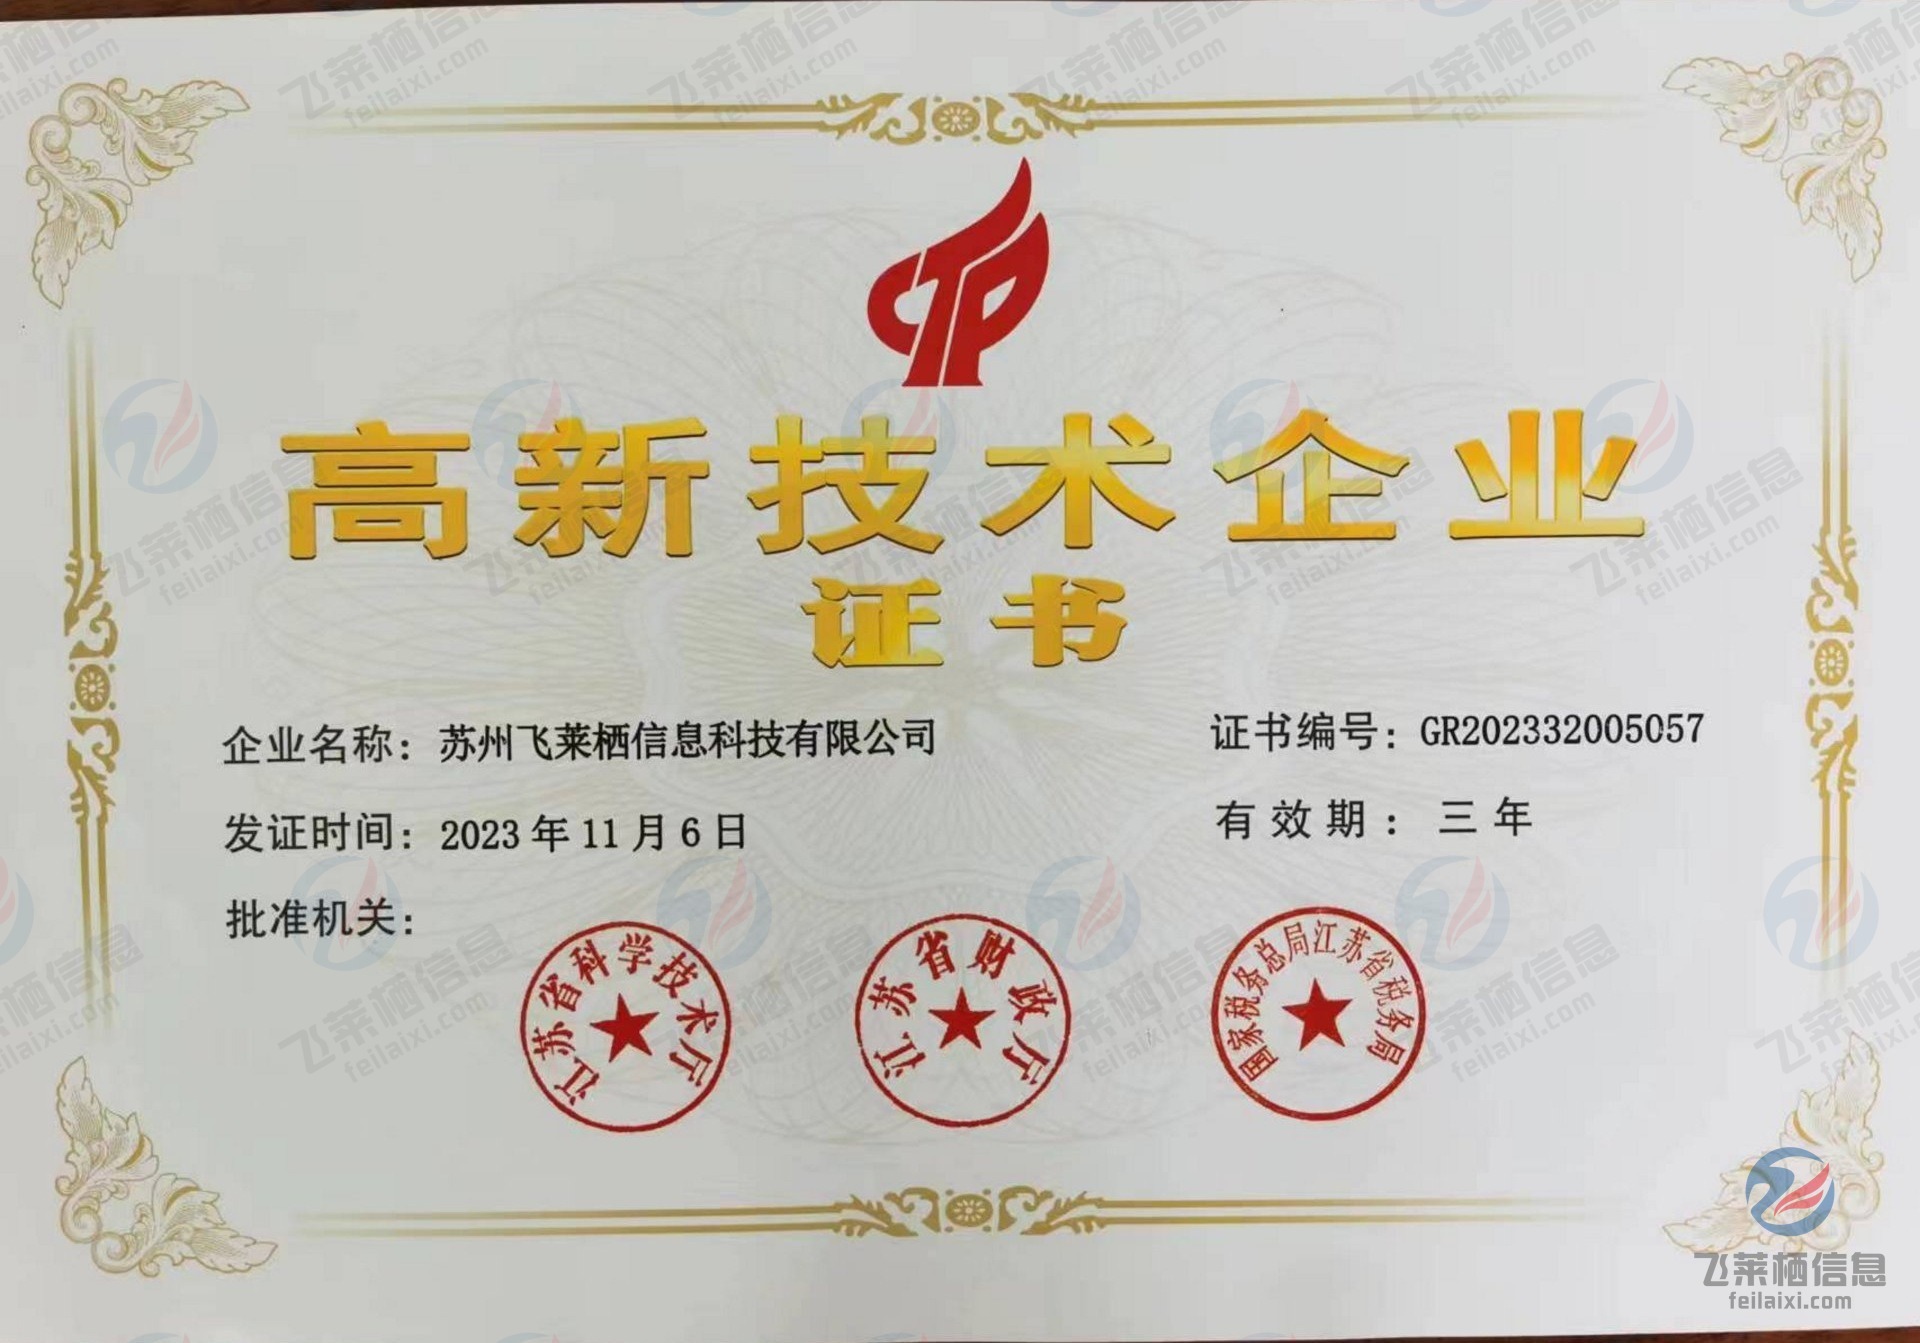
发证 2023 年 11 月 6 日 · 有效期三年
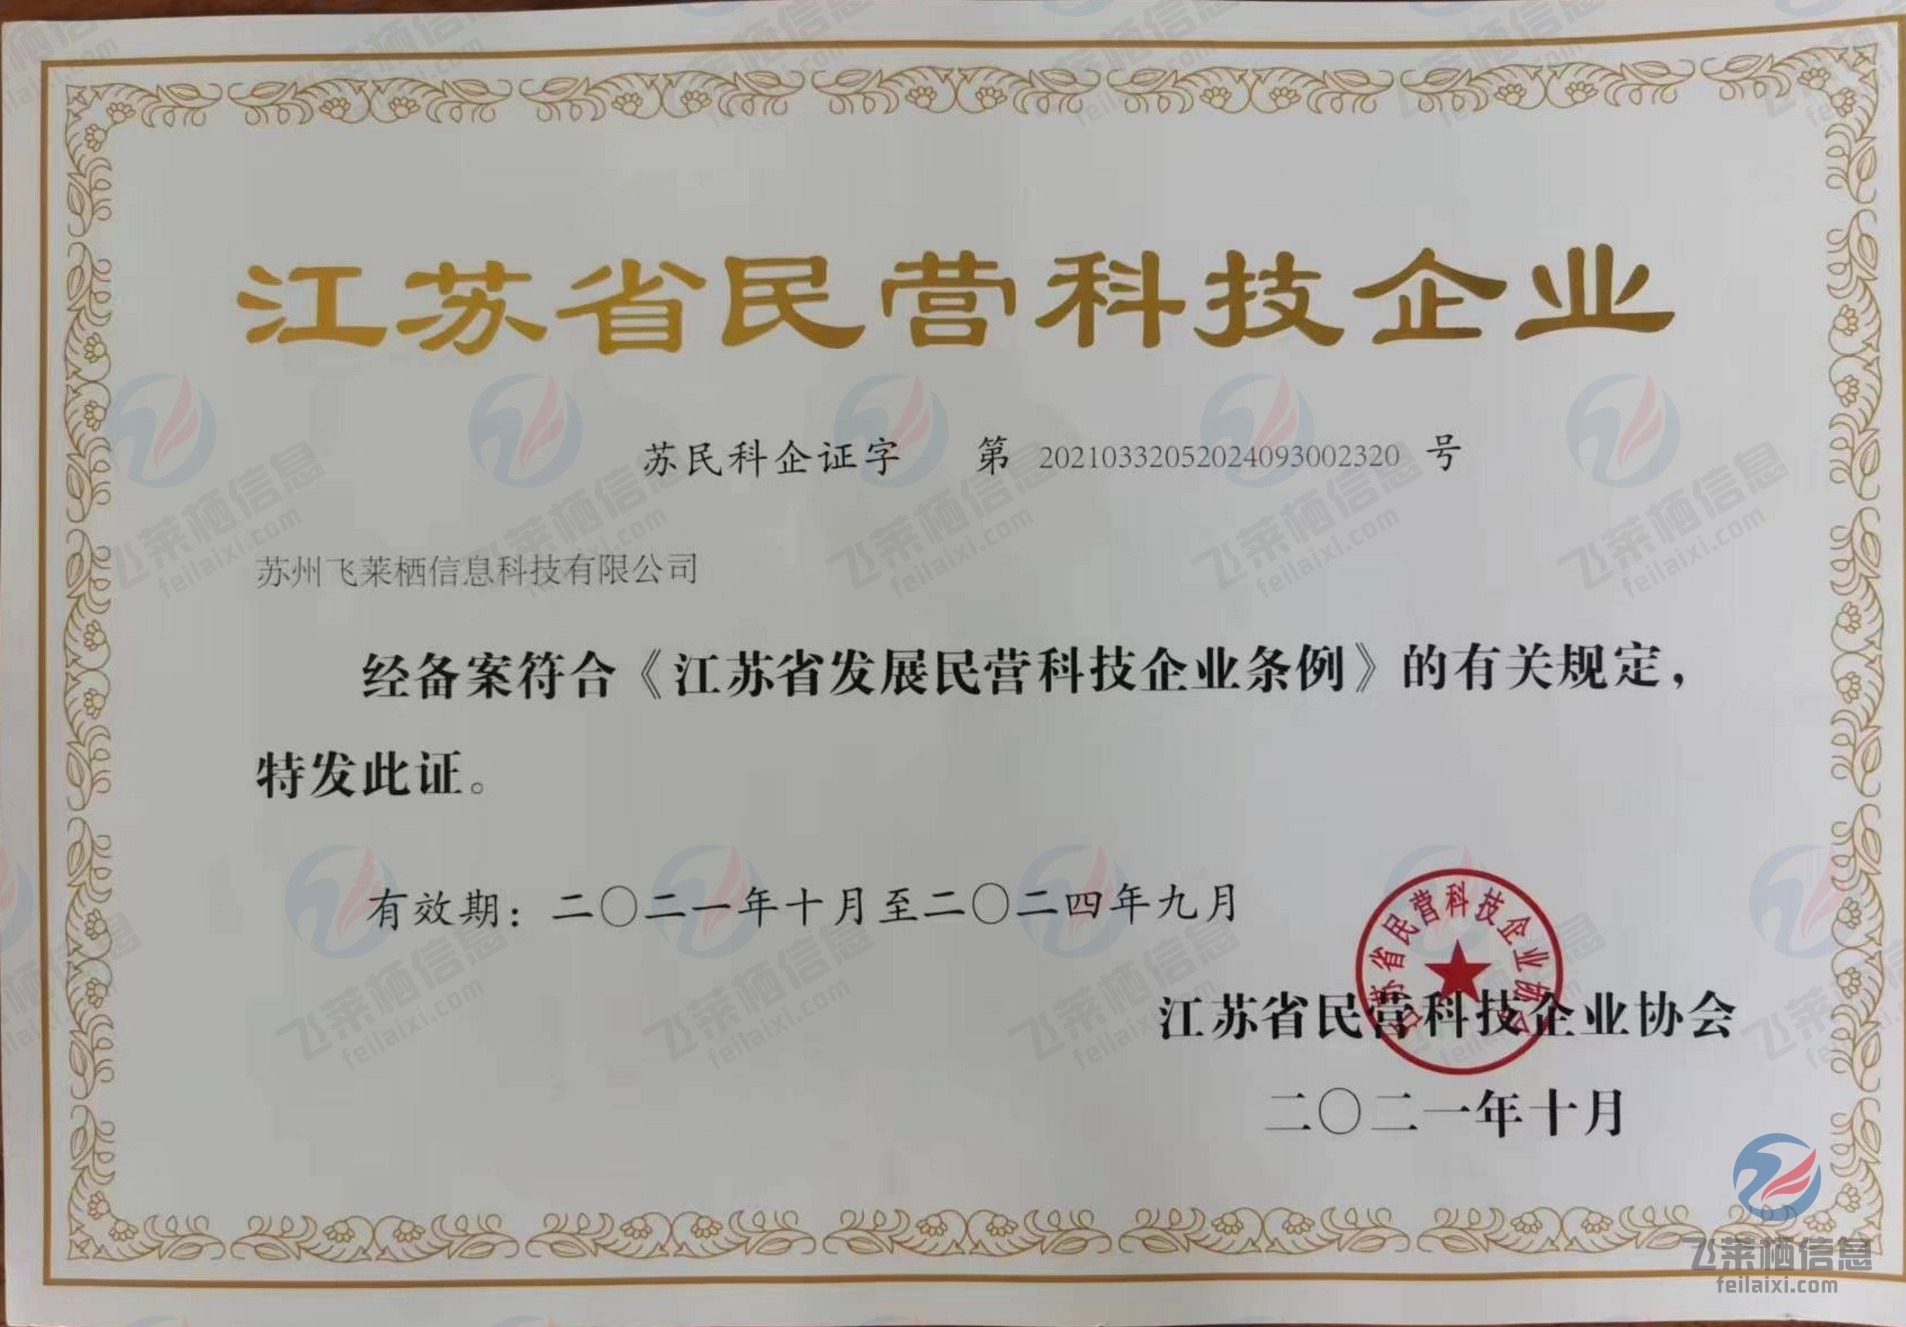
2021 年 10 月 — 2024 年 9 月
公司同时通过江苏省科技型中小企业评价入库、江苏省创新型中小企业认定;两项均为年度评价制,以当年公示名单为准。
2024 年 6 月 24 日,公司依据 Q/TQ-315-2019《企业信用评价标准》,经天启信用评估有限公司评定,取得六项 AAA 级信用等级;公司创始人金才君同期获评「诚信企业家」称号。评价维度包括信用记录、企业素质、财务状况、发展前景与风险项五项。证书有效期至 2027 年 6 月 23 日,须每年参加年审,未年审即失效。
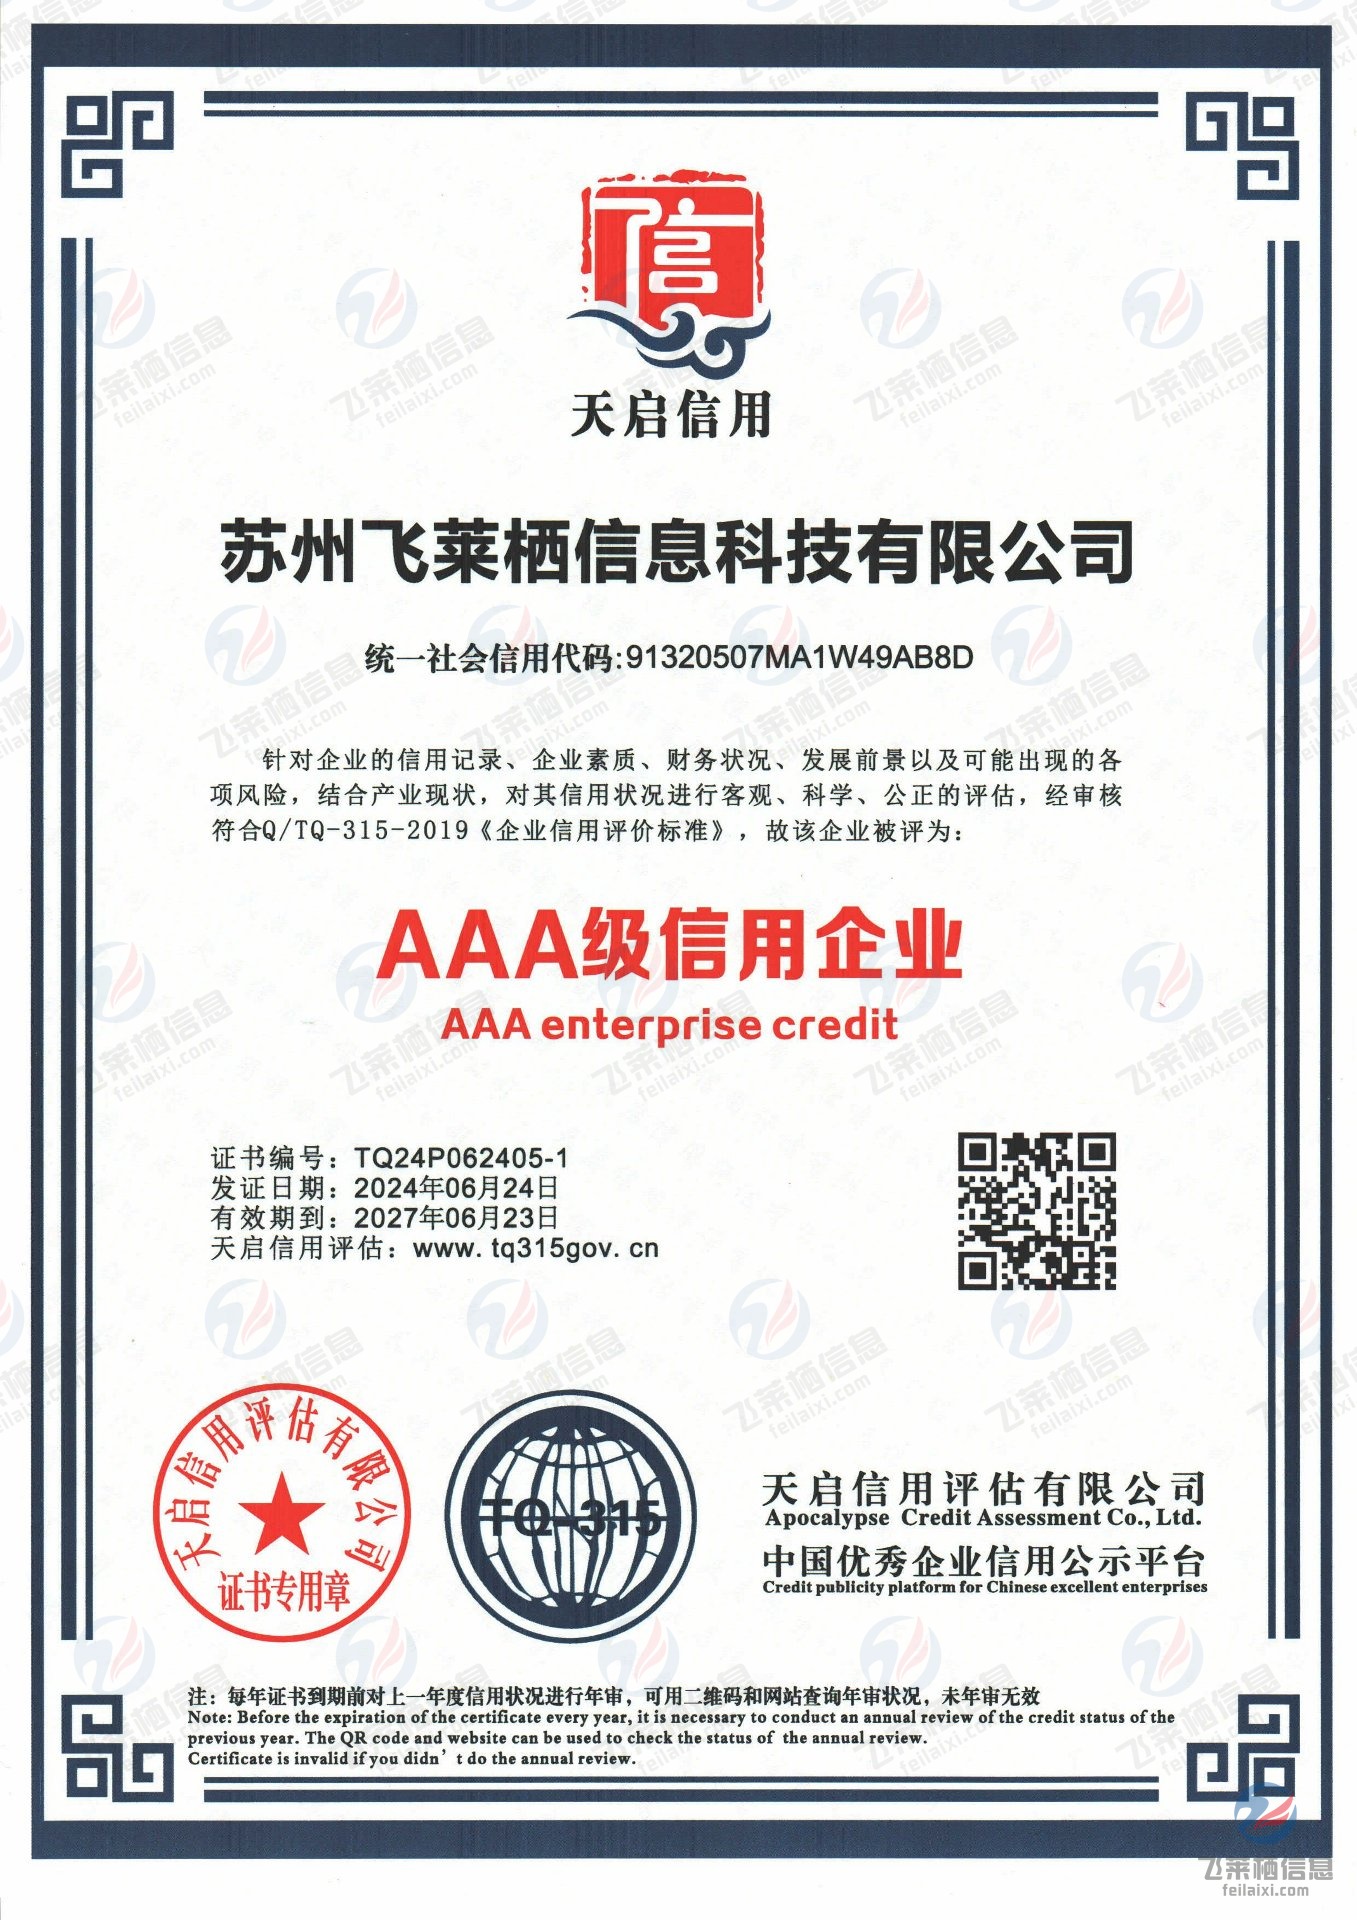
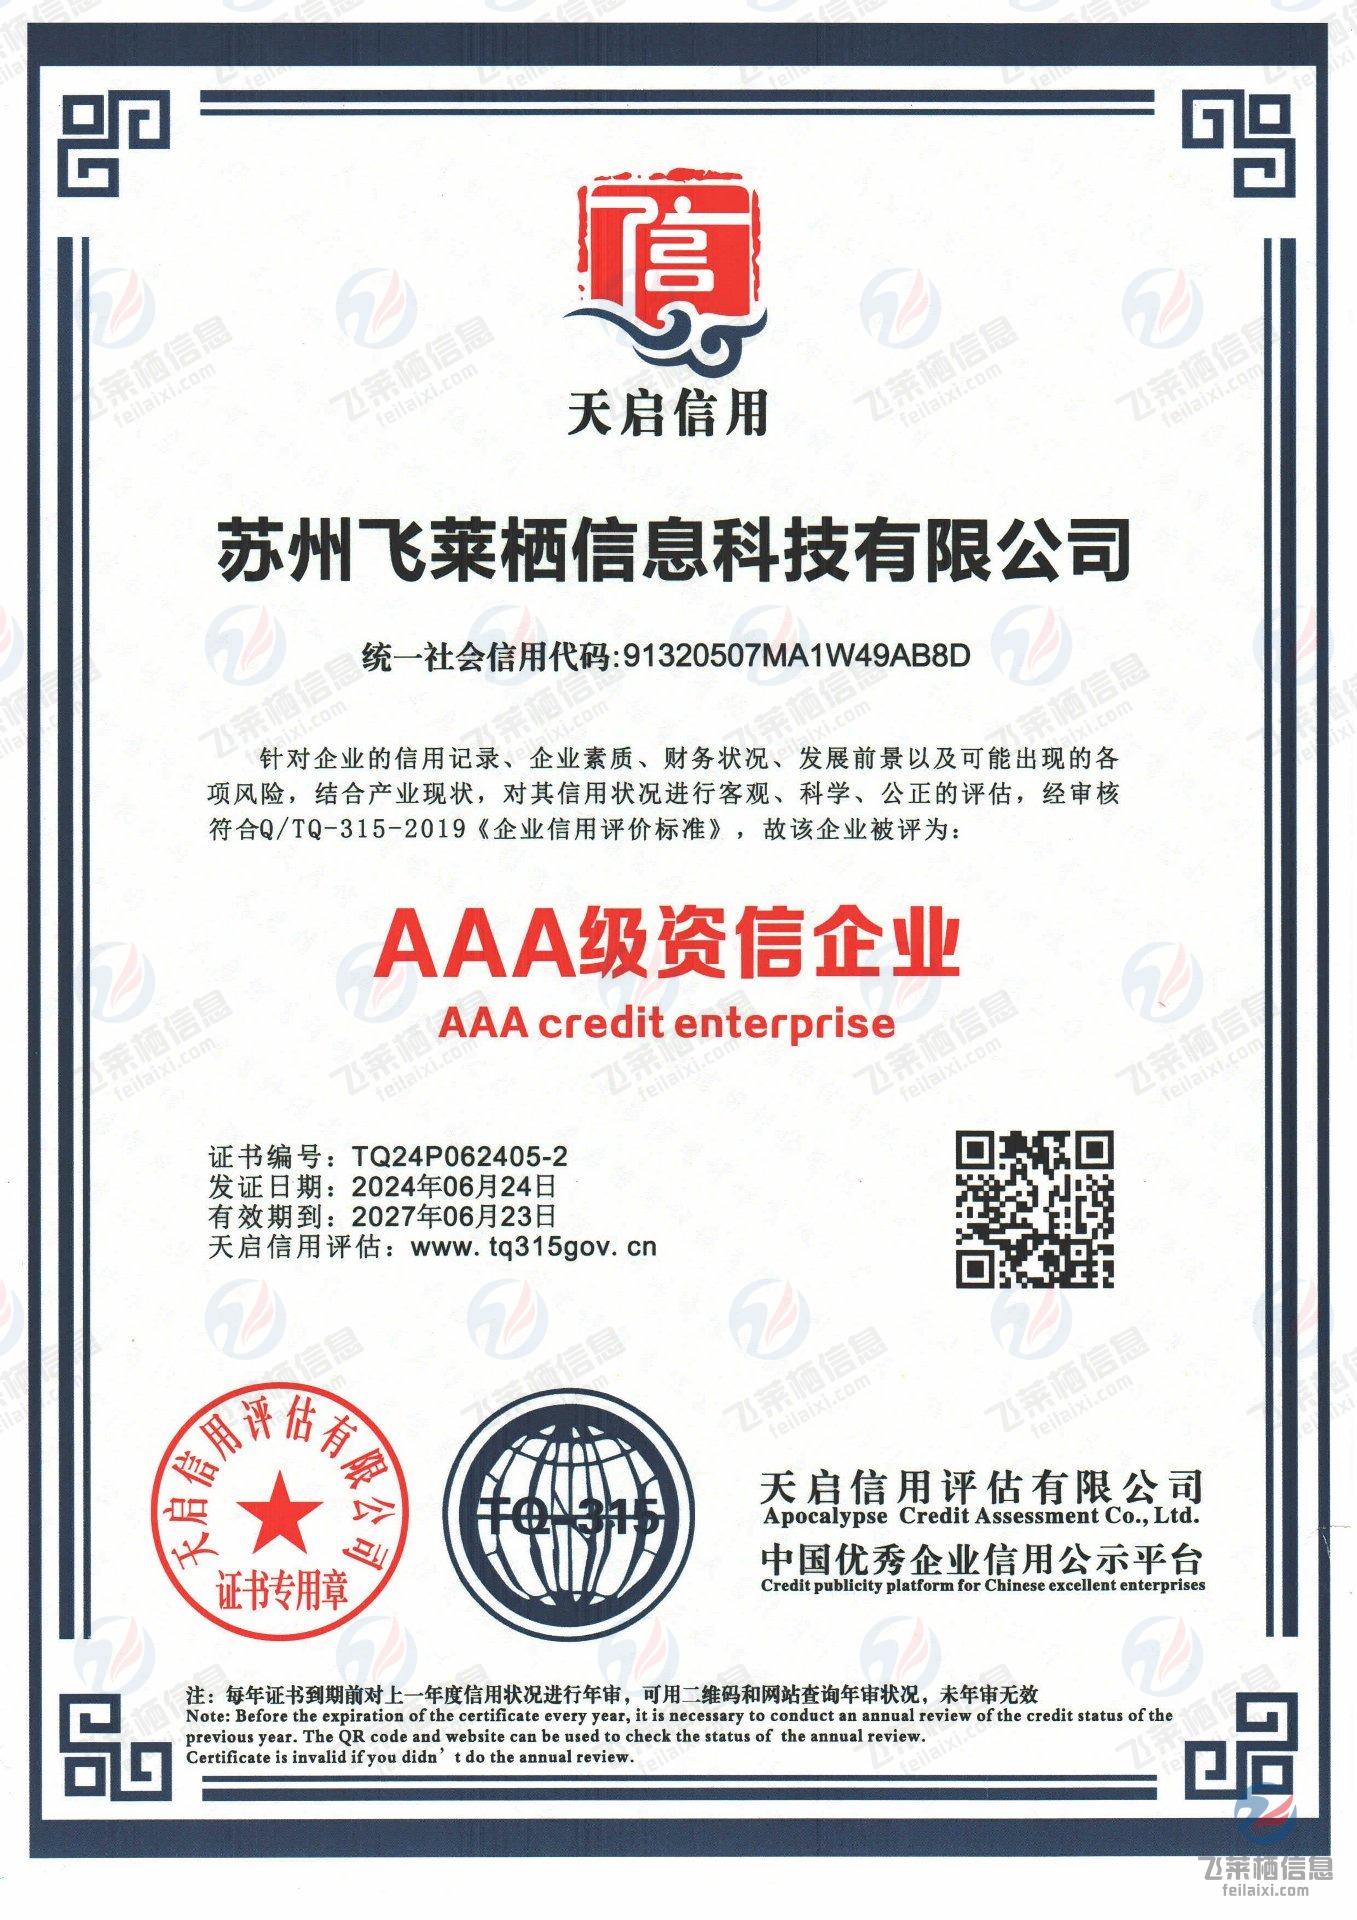
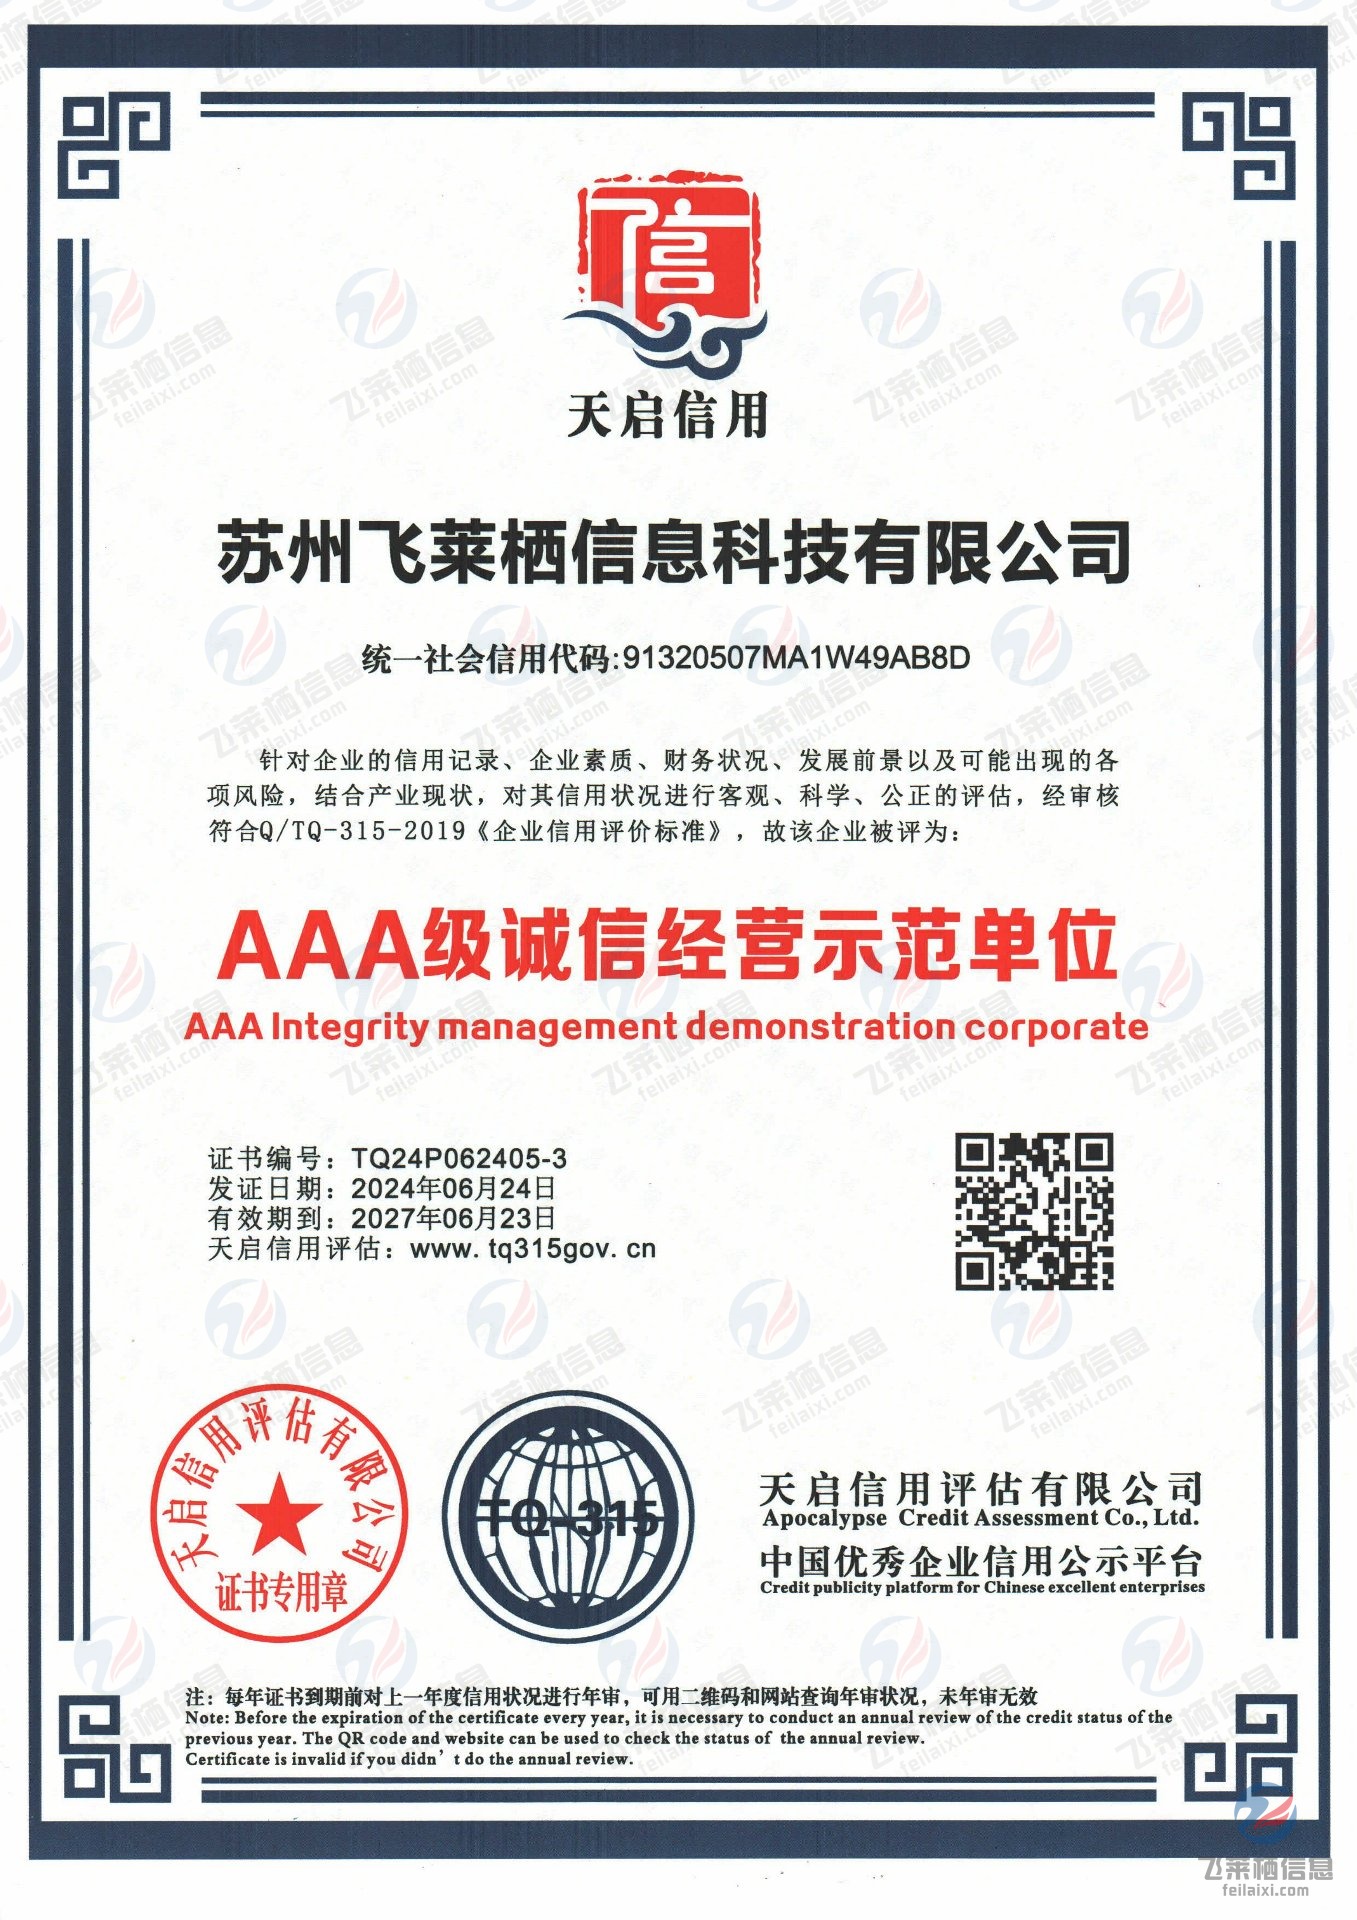
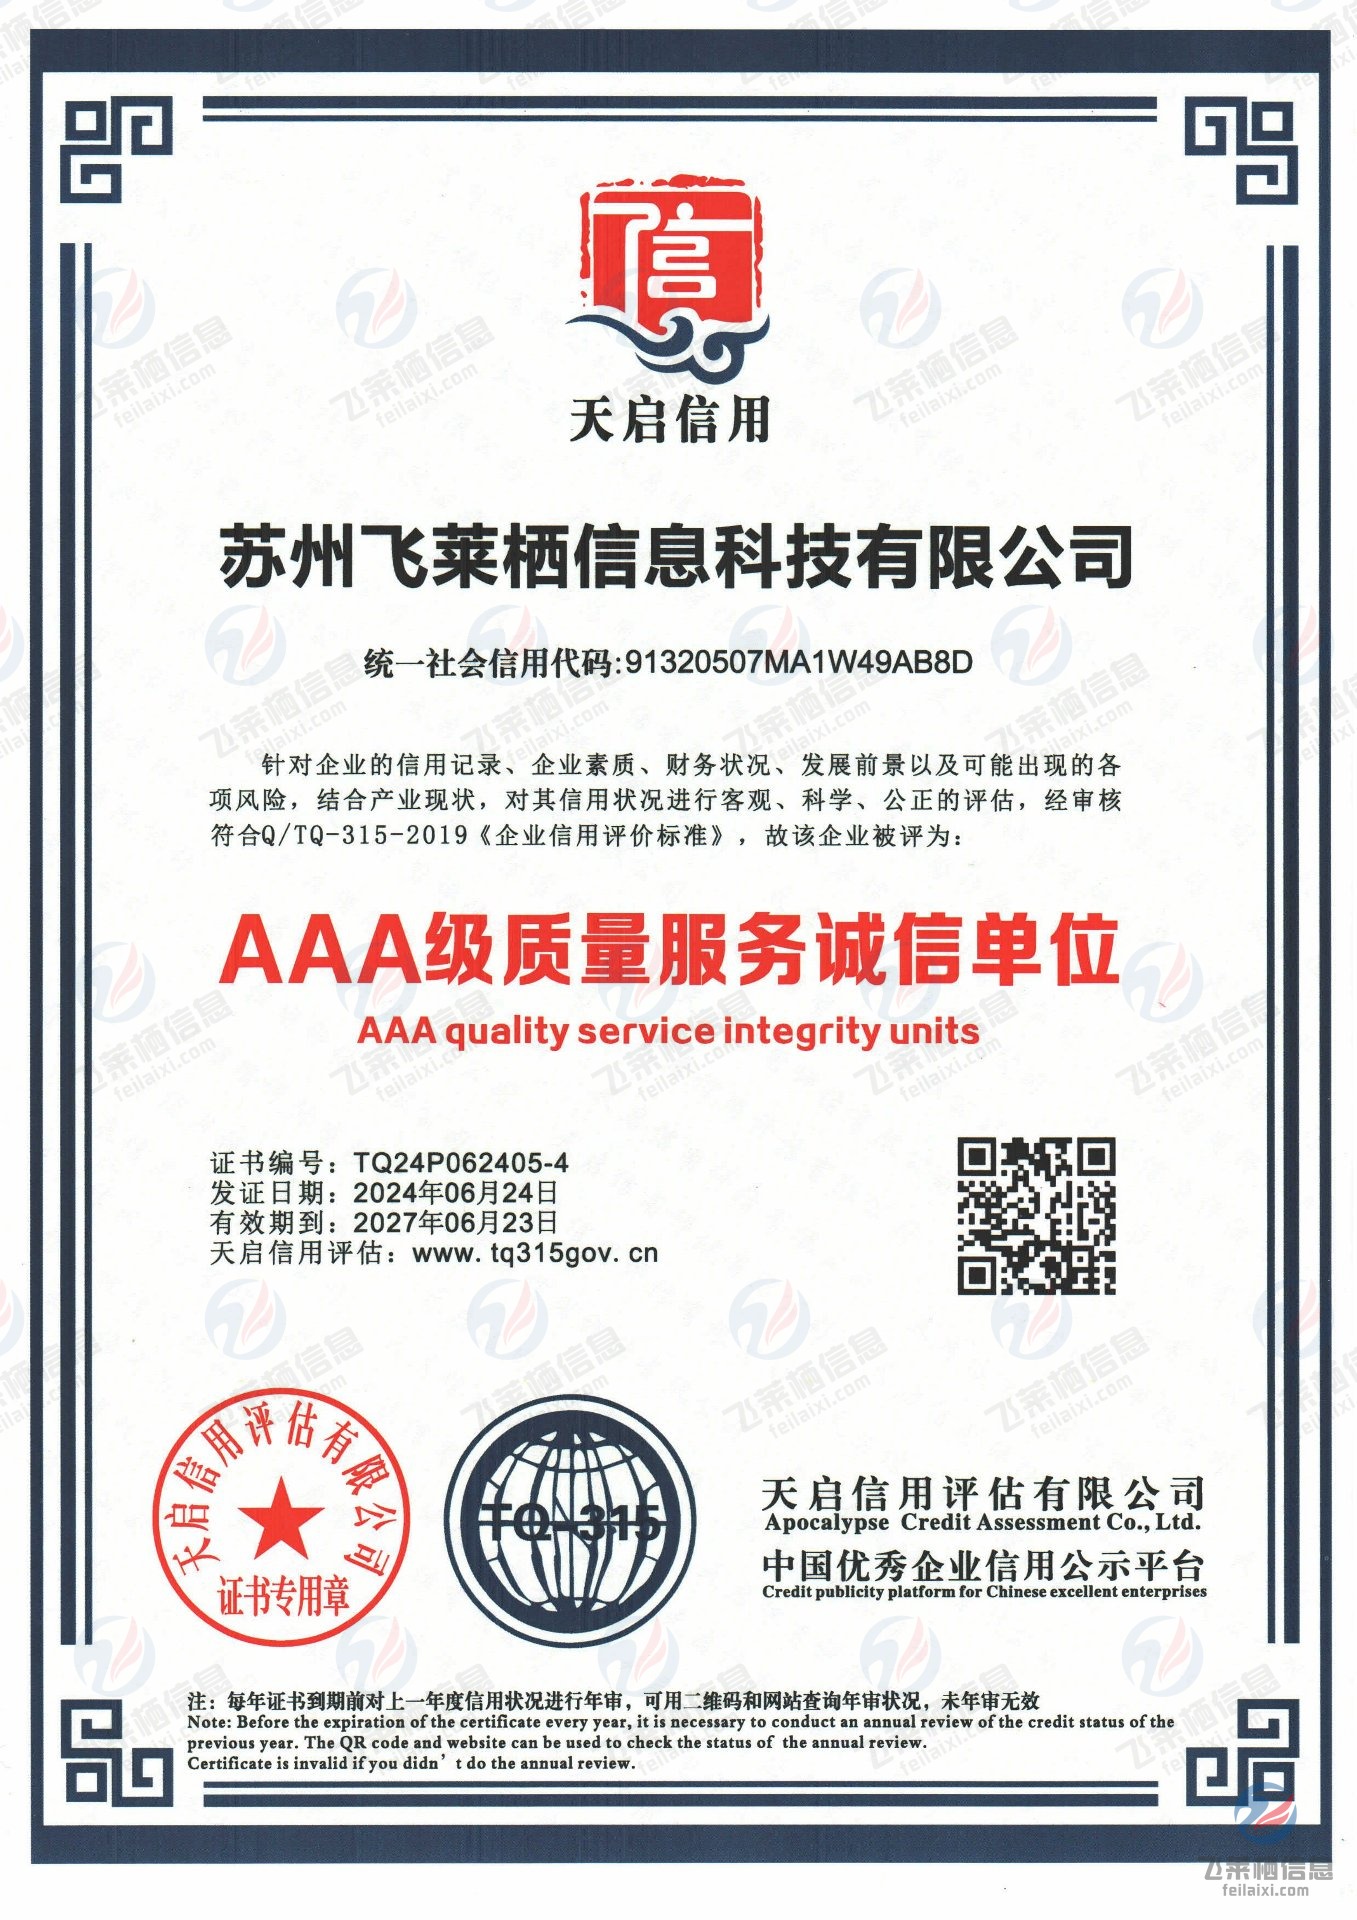

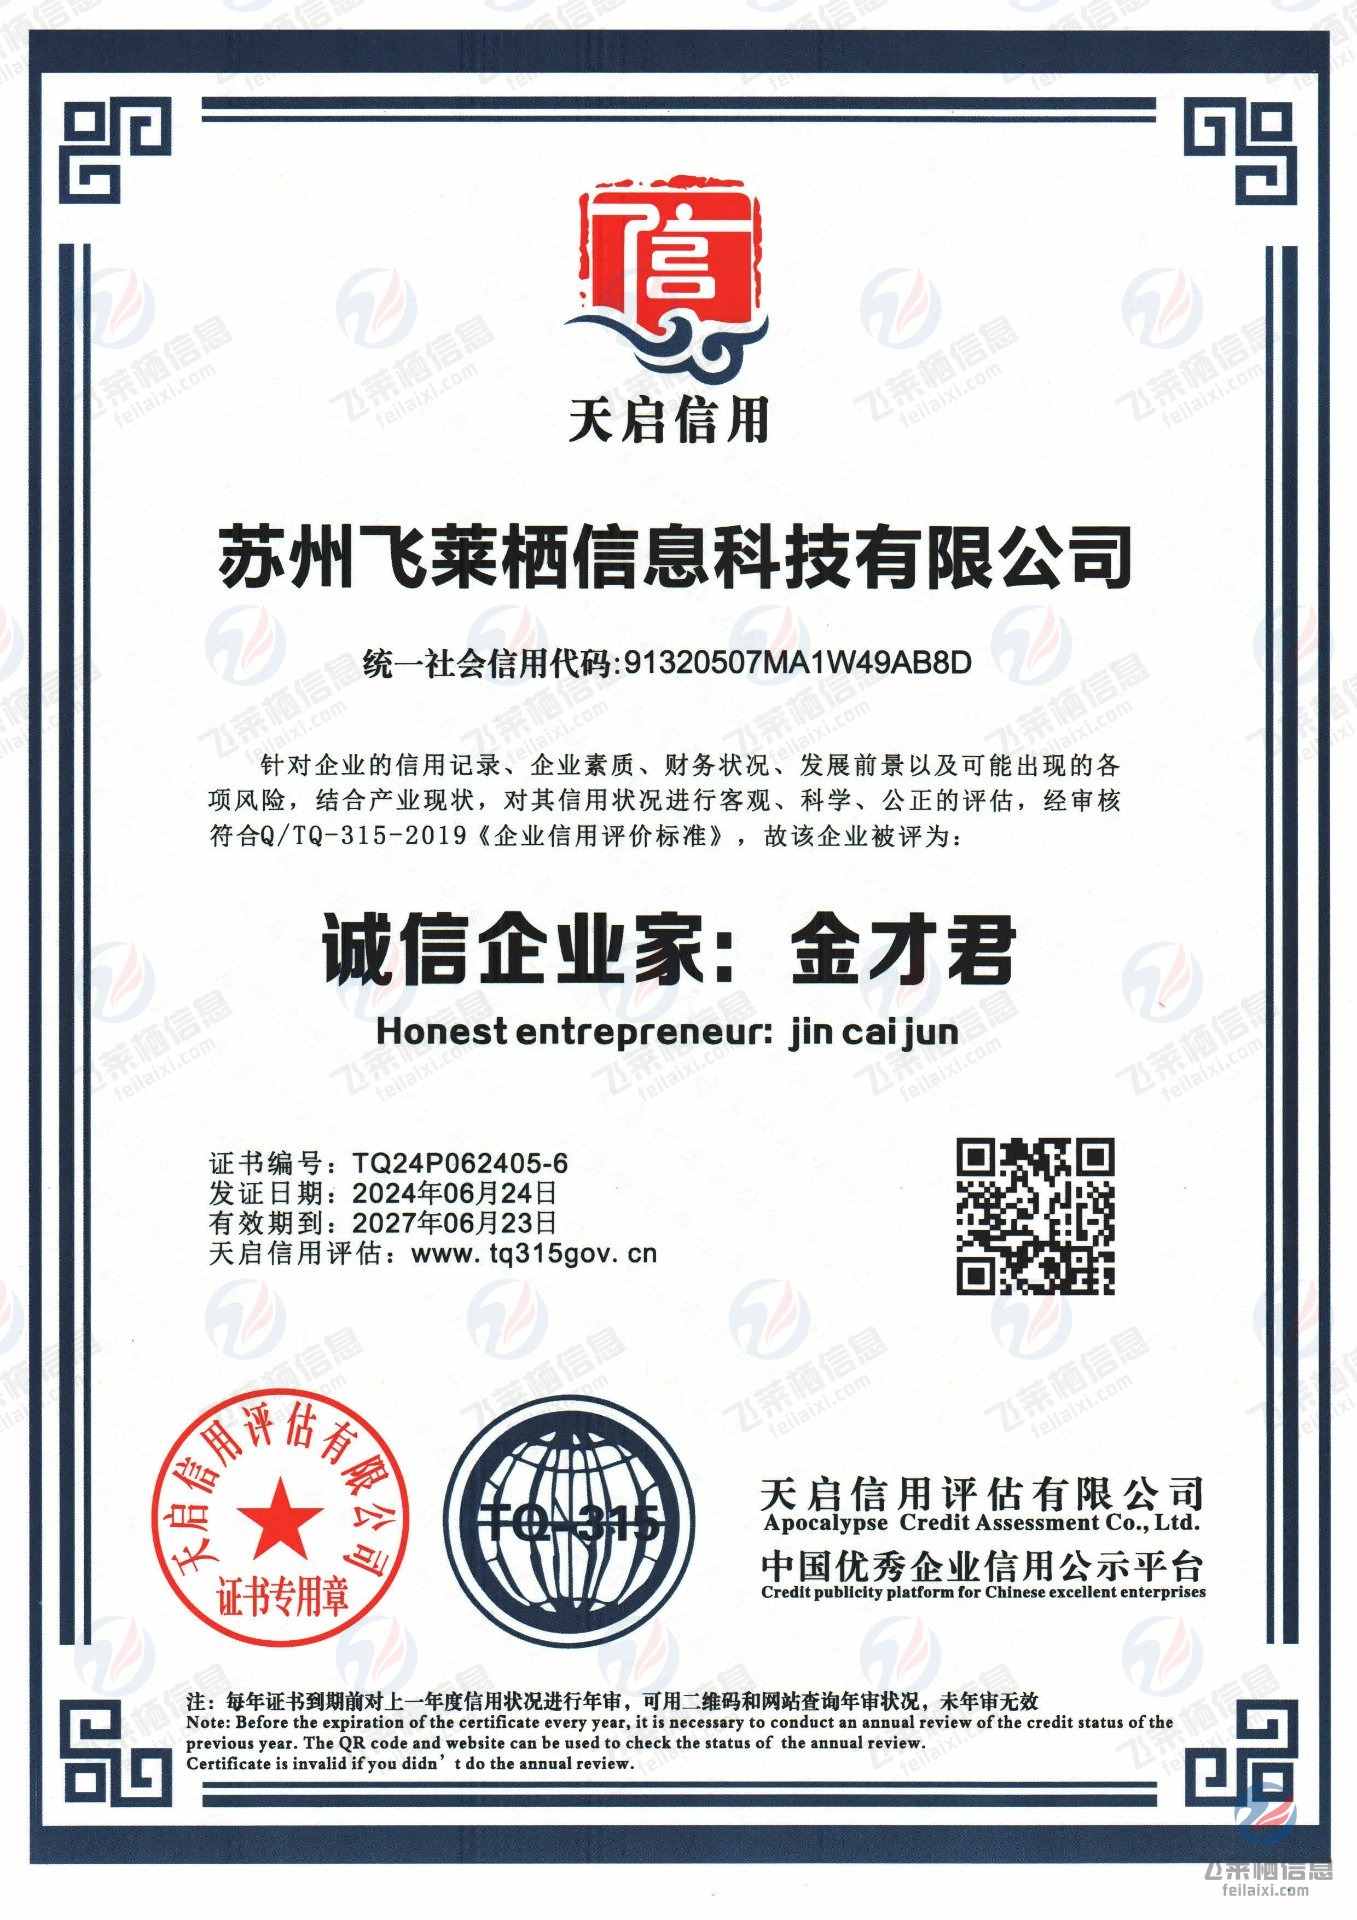
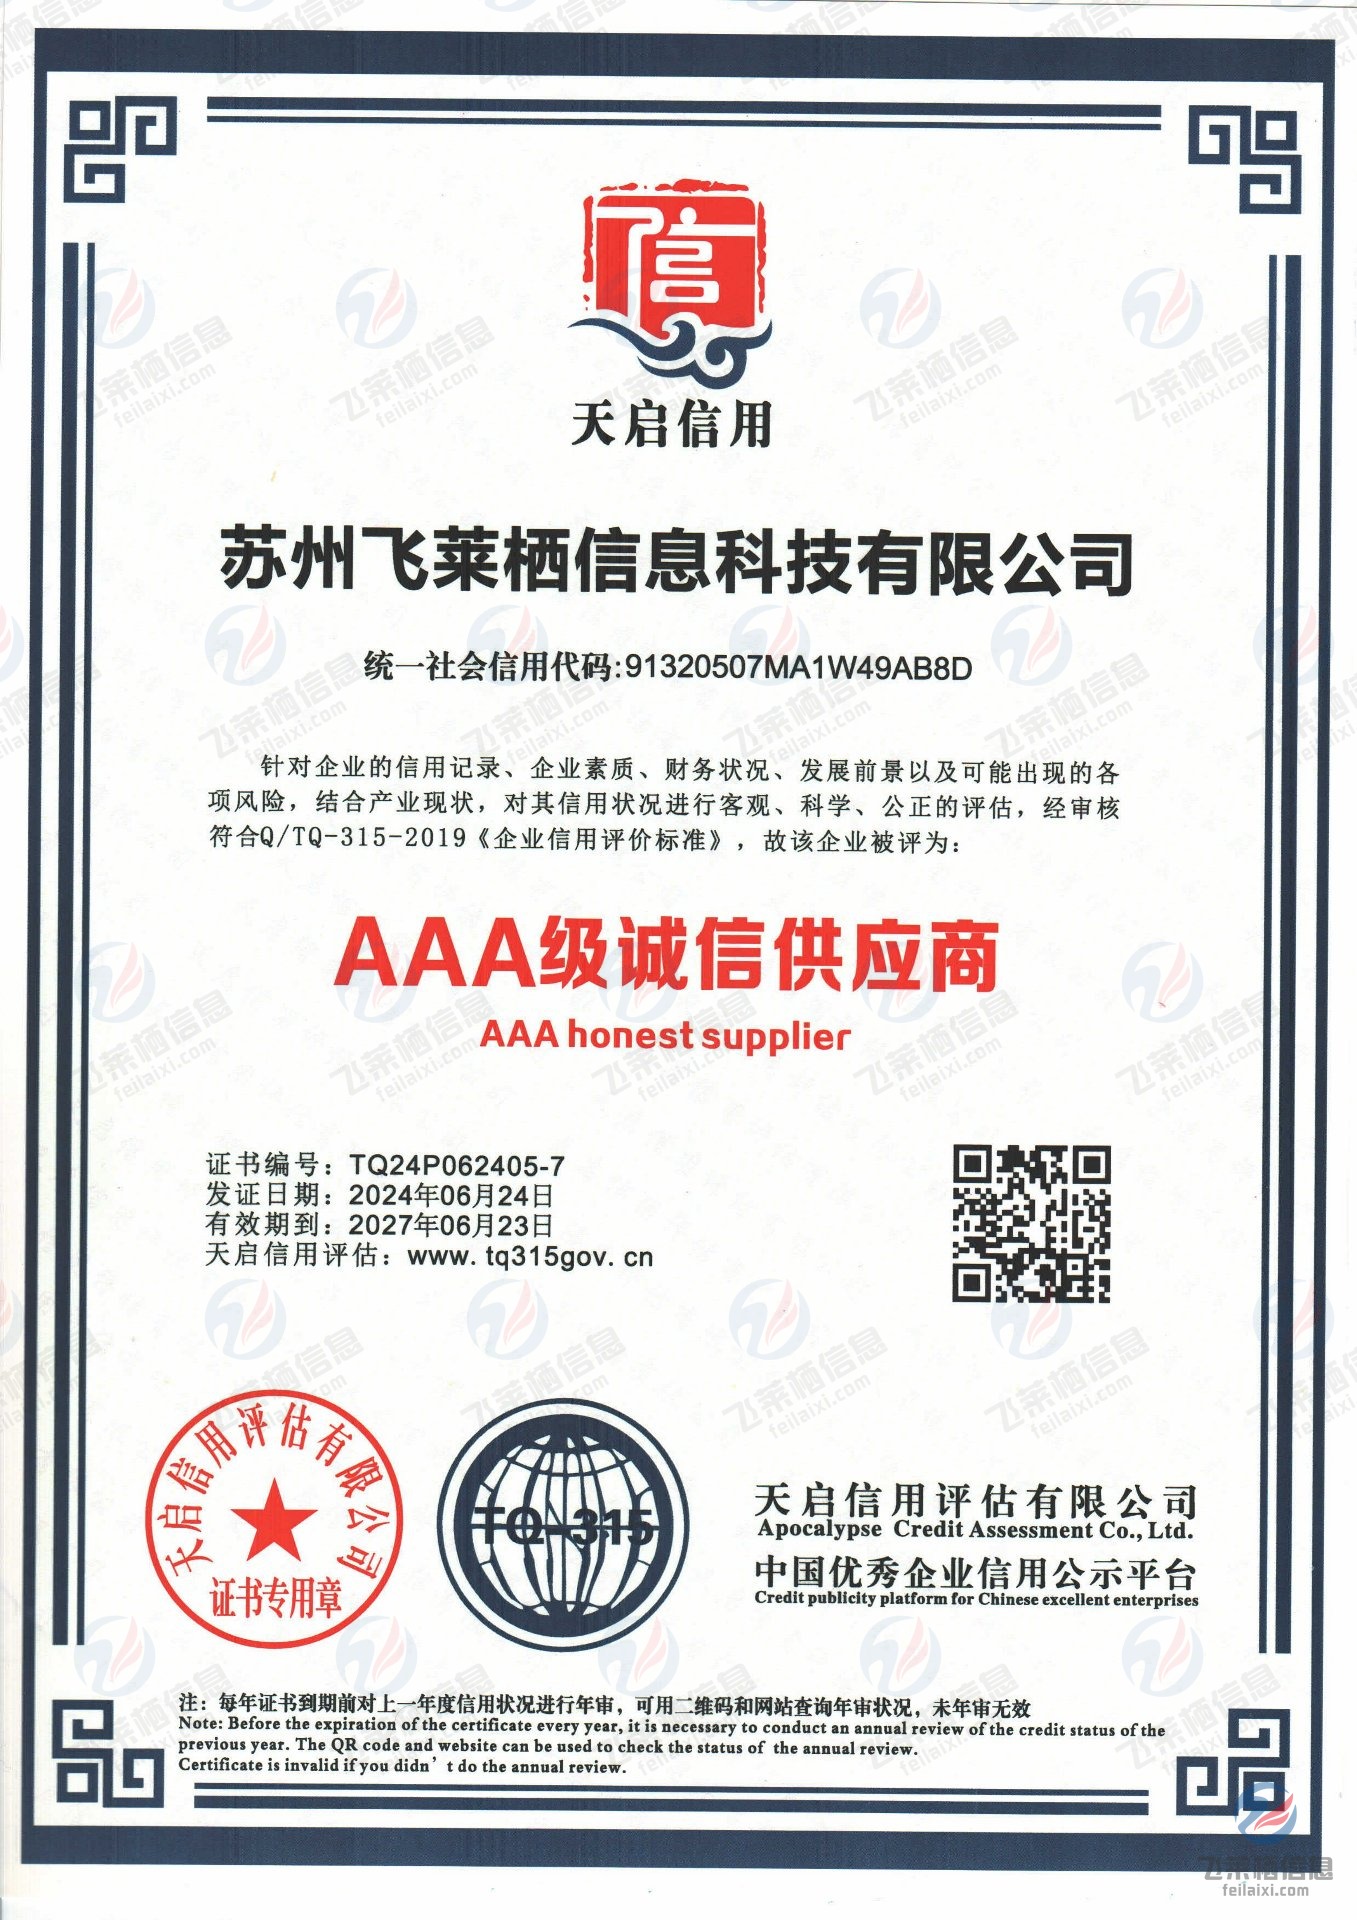
其中「诚信企业家」为个人称号,受评主体为公司创始人金才君,与公司层面的六项 AAA 级信用等级同步评定。
两项体系认证分别对应质量管理与知识产权管理:前者是进入军工及高端制造领域合格供方名录的必要条件,后者为研发成果的权属与保护提供制度保障。
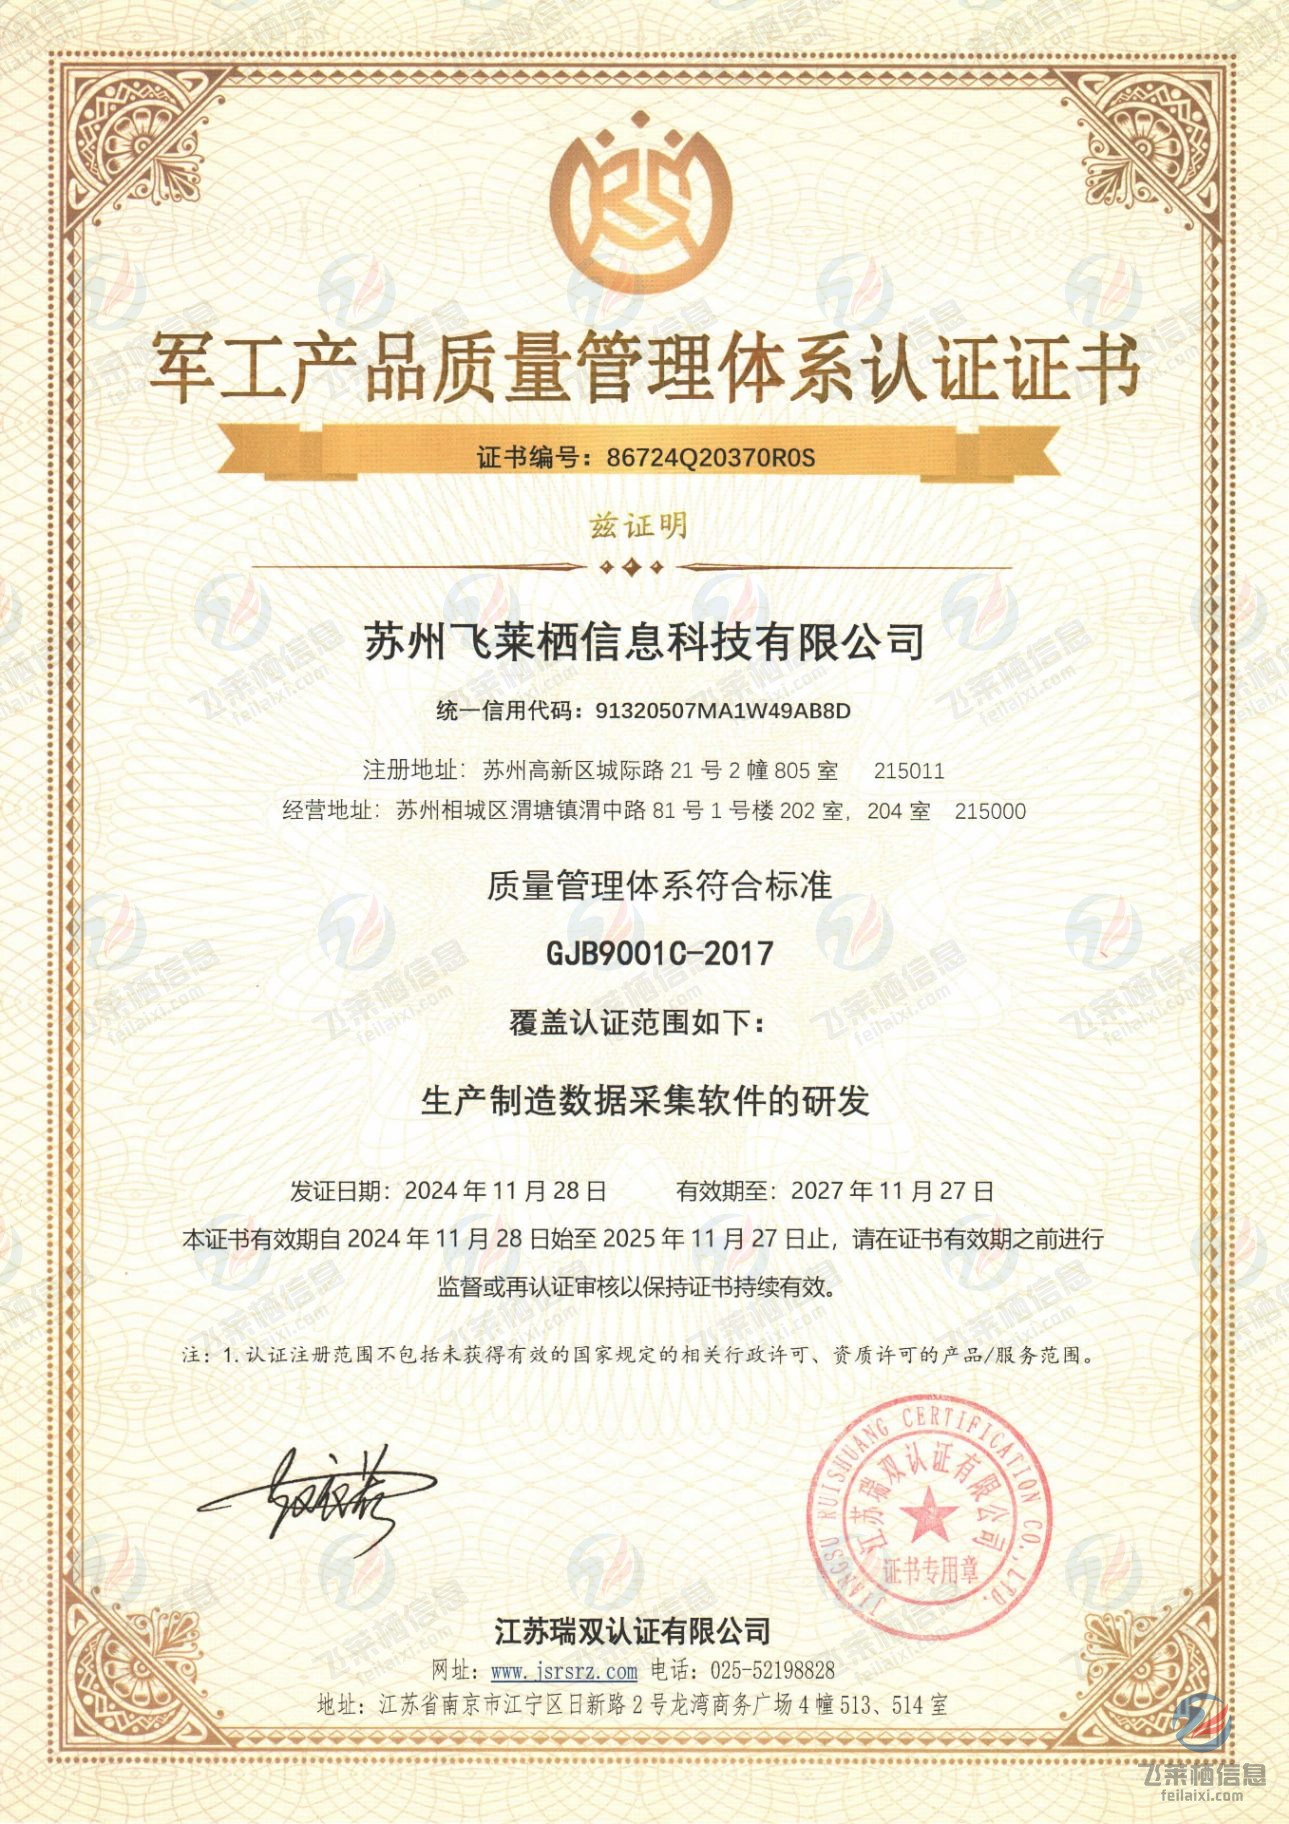
2024 年 11 月 — 2027 年 11 月
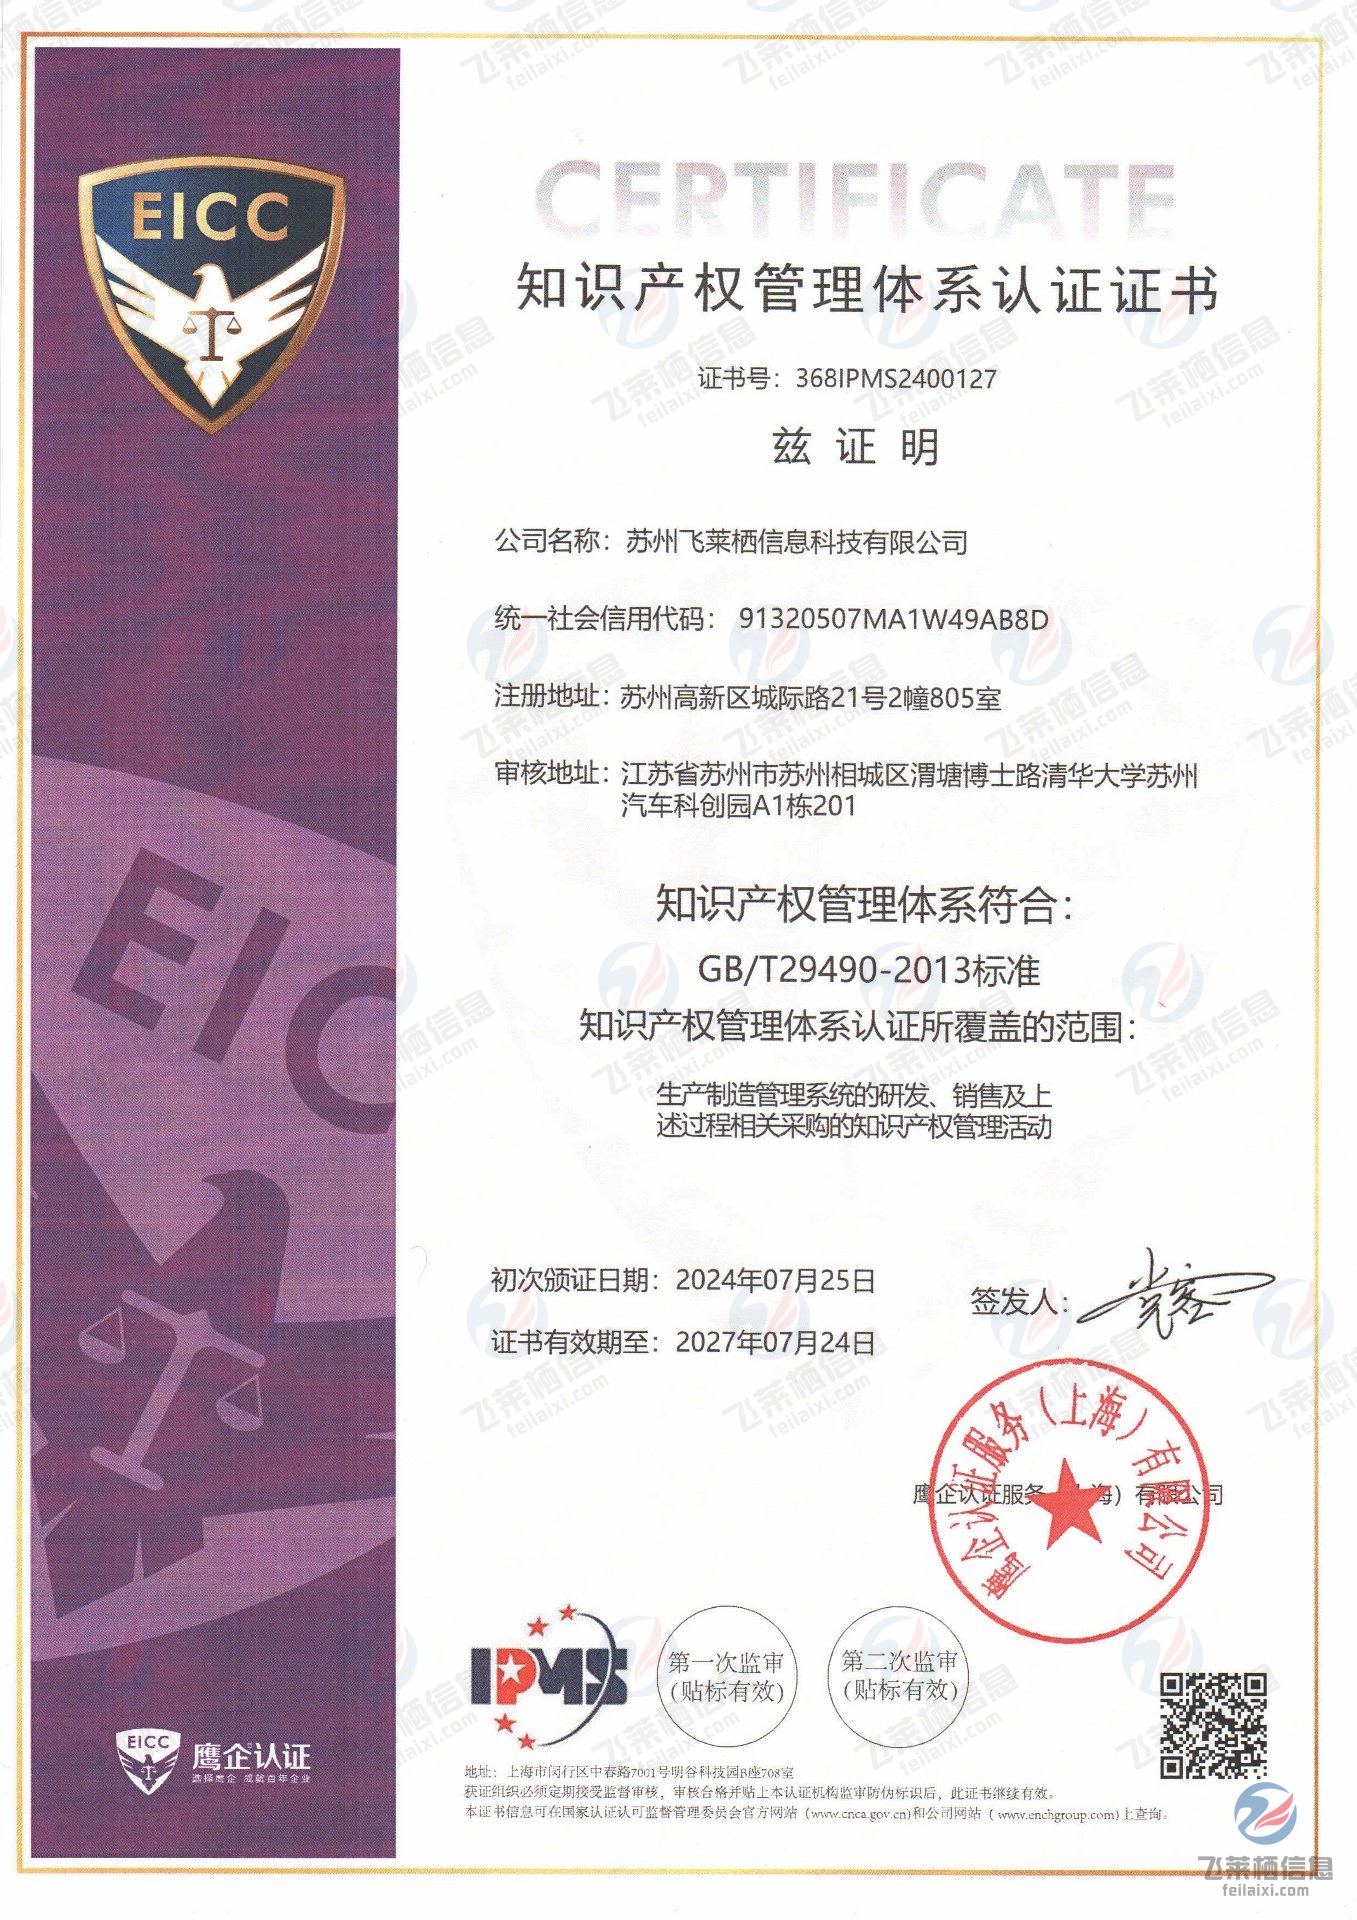
2024 年 7 月 — 2027 年 7 月
两项认证的覆盖范围均为「生产制造管理系统的研发」及相关管理活动。证书在有效期内须接受年度监督审核。
公司知识产权布局分三个层面:软件著作权登记、发明专利、商标注册;其中发明专利两项已获授权。
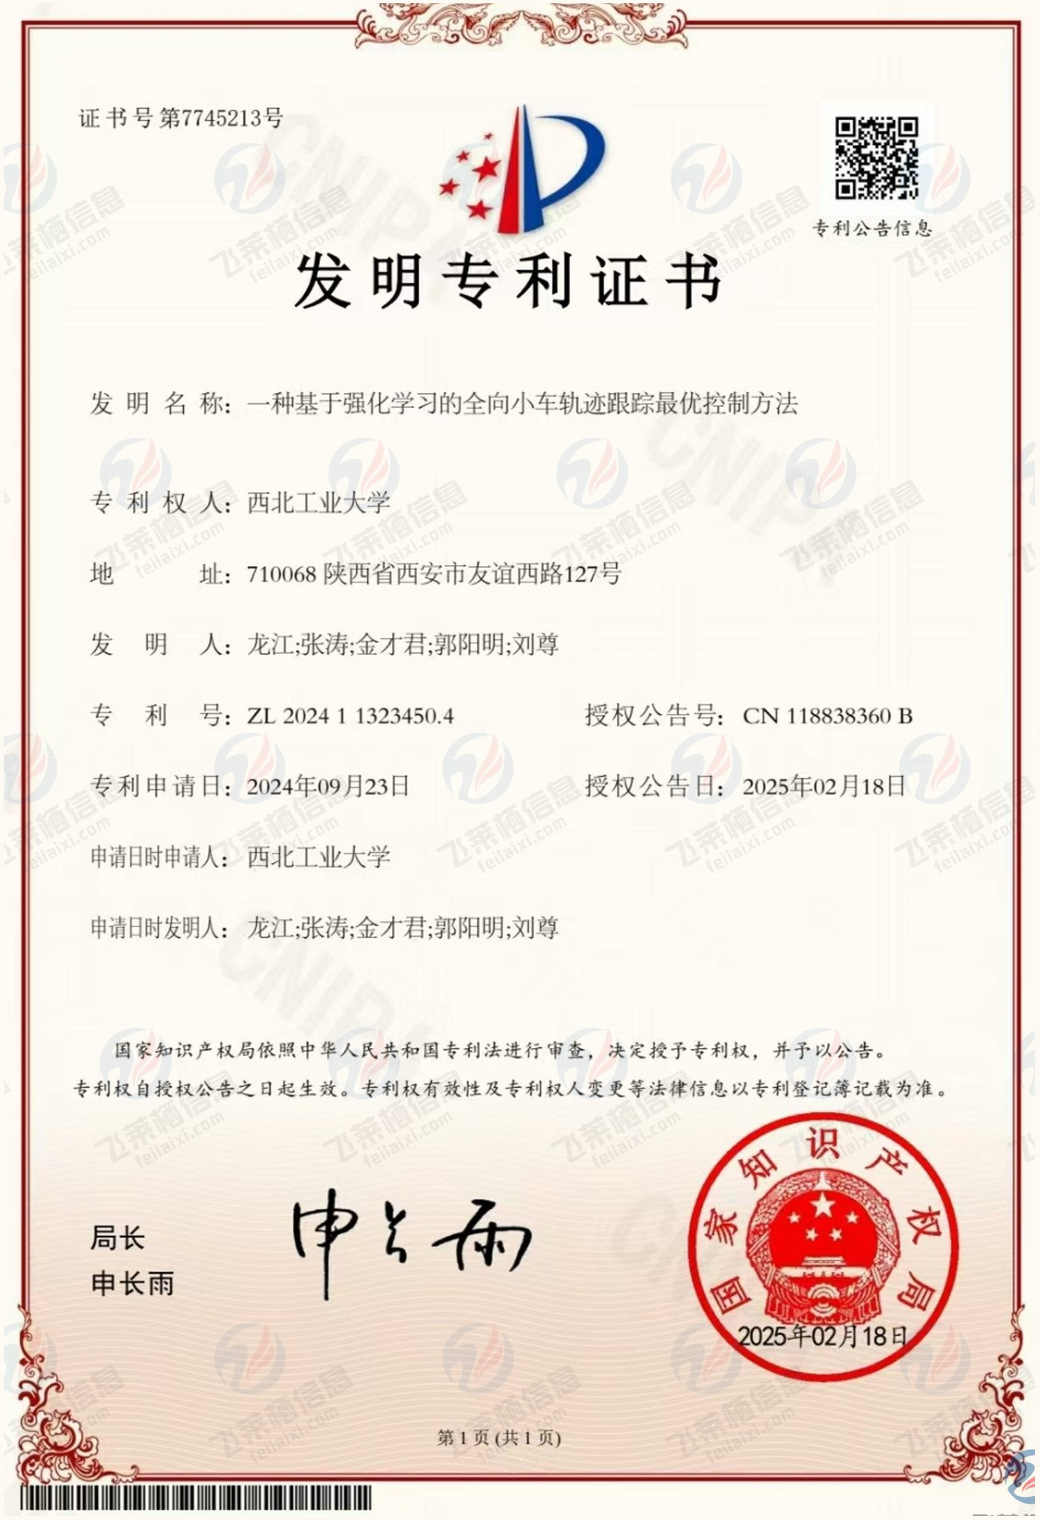
授权公告 2025 年 2 月 18 日
全向小车依靠多个轮子协同转动,沿给定轨迹行进。传统方法先建立精确模型、再求解最优控制,难点集中在 HJB 方程——该方程一般没有解析解,维数升高后计算量急剧增大。这项专利采用神经网络逼近代价函数与策略,绕开 HJB 方程求解,且不要求初始策略为容许控制,在持续激励条件下可保证闭环系统一致最终有界。
该方法与公司运动控制业务的技术方向一致:给定轨迹、跟随轨迹、抑制扰动。该专利为公司产学研合作成果,专利权人为西北工业大学,公司技术负责人为五位发明人之一。
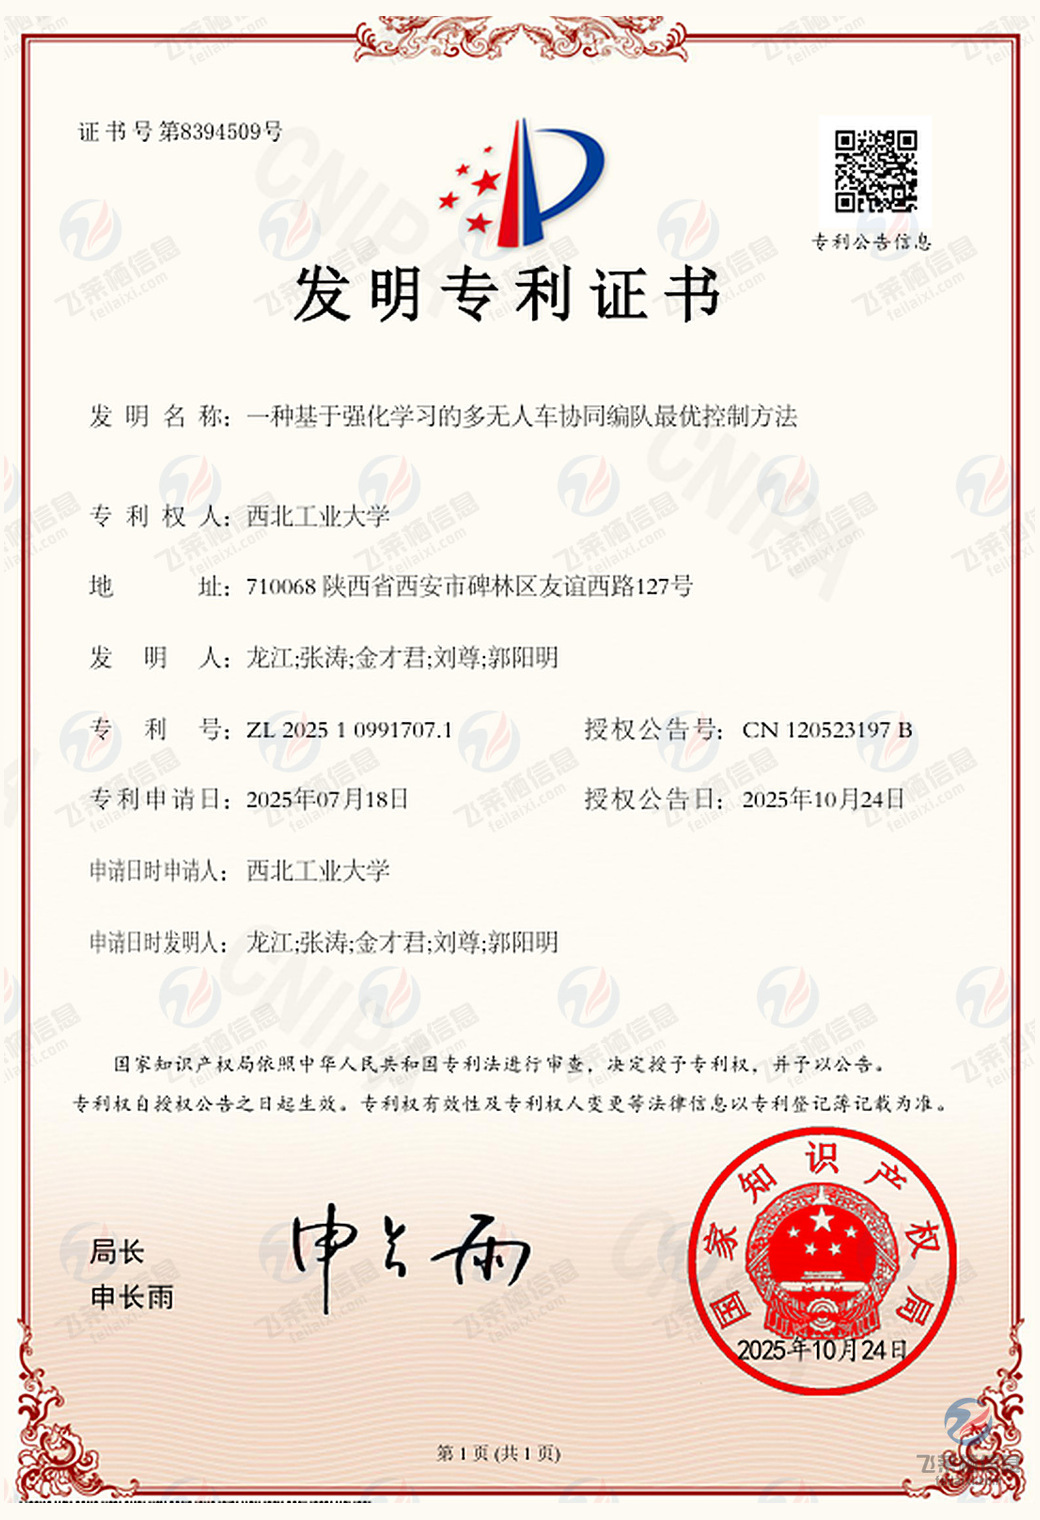
授权公告 2025 年 10 月 24 日
多台移动机器人保持队形、协同推进,难点在耦合:每台车的速度与转向,既影响自身位置,也影响相邻车辆的安全间距。把整队当作一个系统集中求解,状态维数随车辆数快速上升,实时性撑不住;让各车只求自身最优,又难以保证整队的最优与稳定。
该方法以强化学习在交互中迭代学习协同控制策略,把车体差异、地面打滑、通信时延等难以精确建模的因素通过数据纳入策略。它与公司多轴协同运动控制的工程问题同源:布纤机多轴联动、换电站节拍协同,都是「多执行体、一个目标、互相牵制」。专利权人为西北工业大学,公司技术负责人为五位发明人之一。
对工业现场的意义也在这里。一条产线上若有多台可移动设备——AGV、巡检车、换电机器人——需要协同作业,谁来定队形、谁先让行、什么时候整队停下,过去靠规则表硬编码,工况一变就得重写;学习式方法提供的是一条可训练的替代路径,规则从数据里长出来,而不是一条条写死。
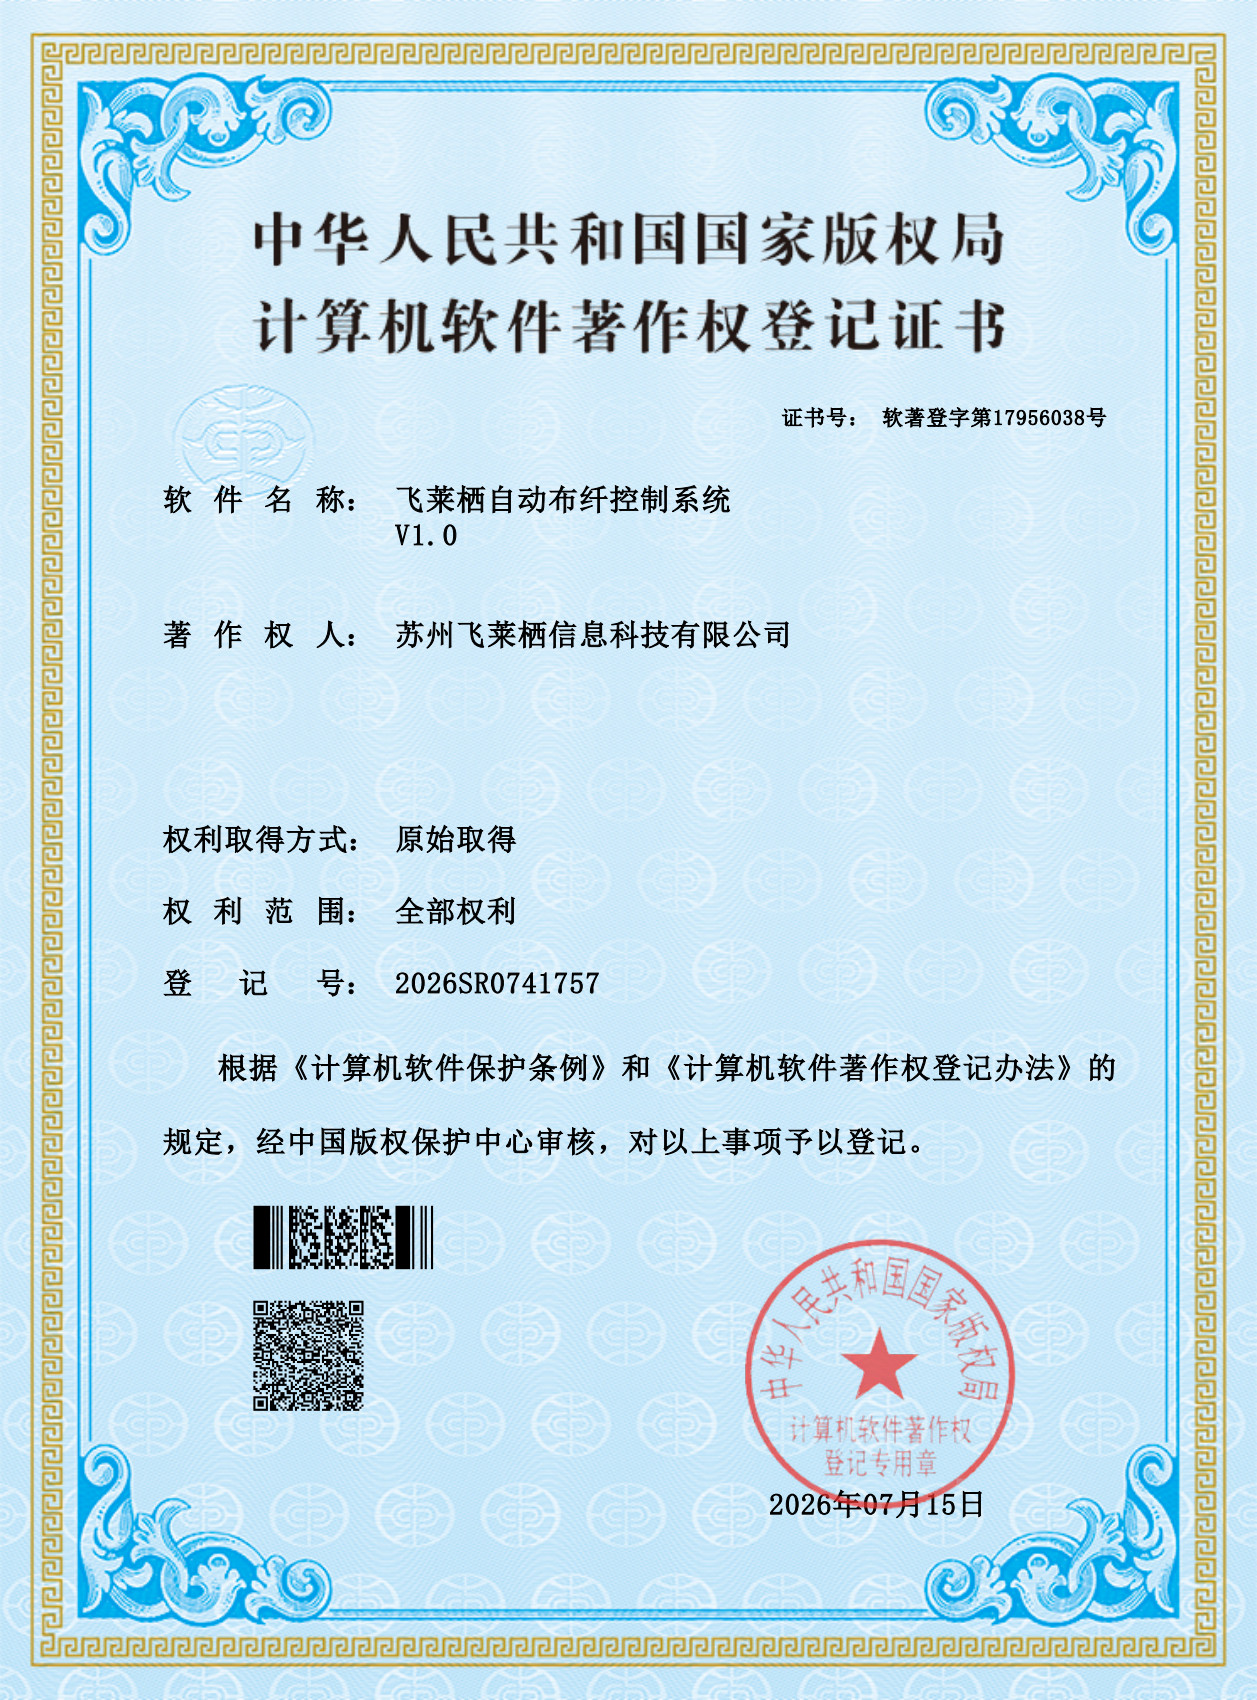
2026-07-15
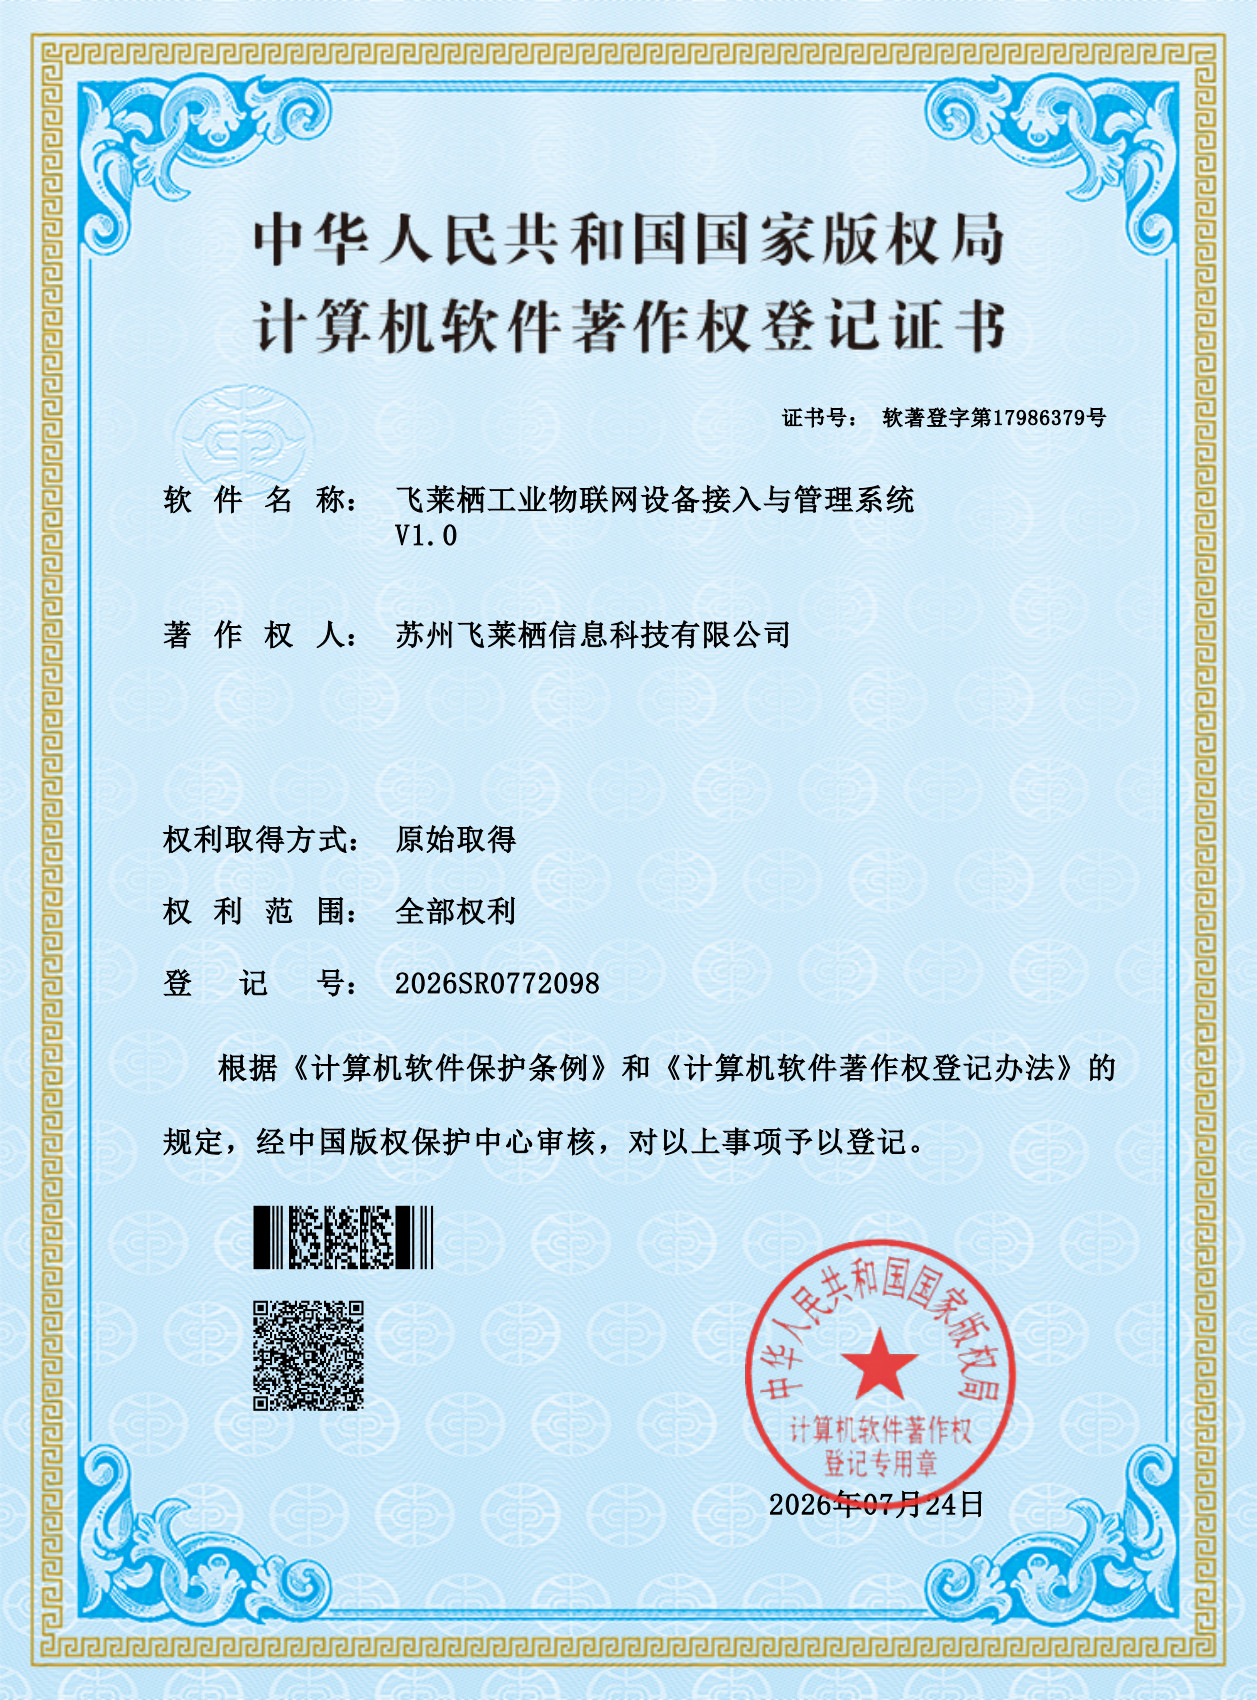
2026-07-24
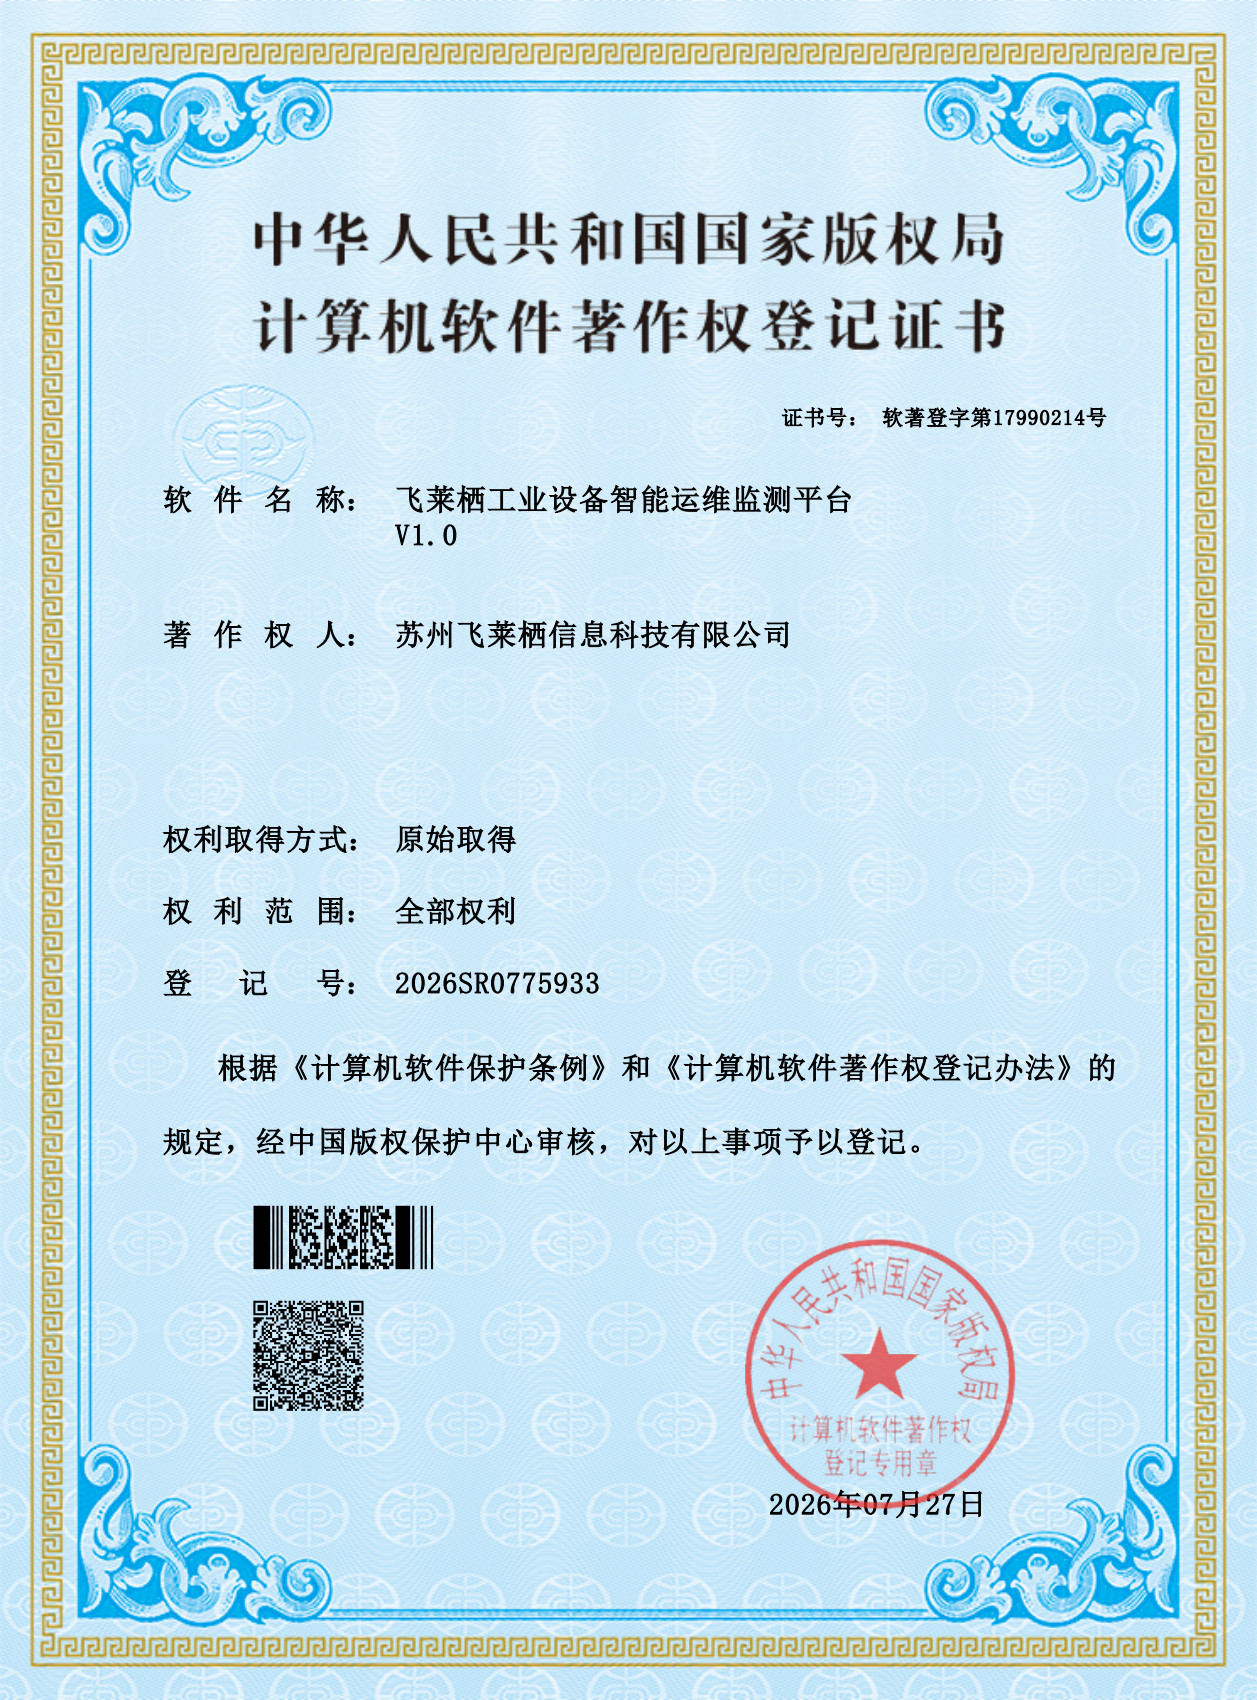
2026-07-27
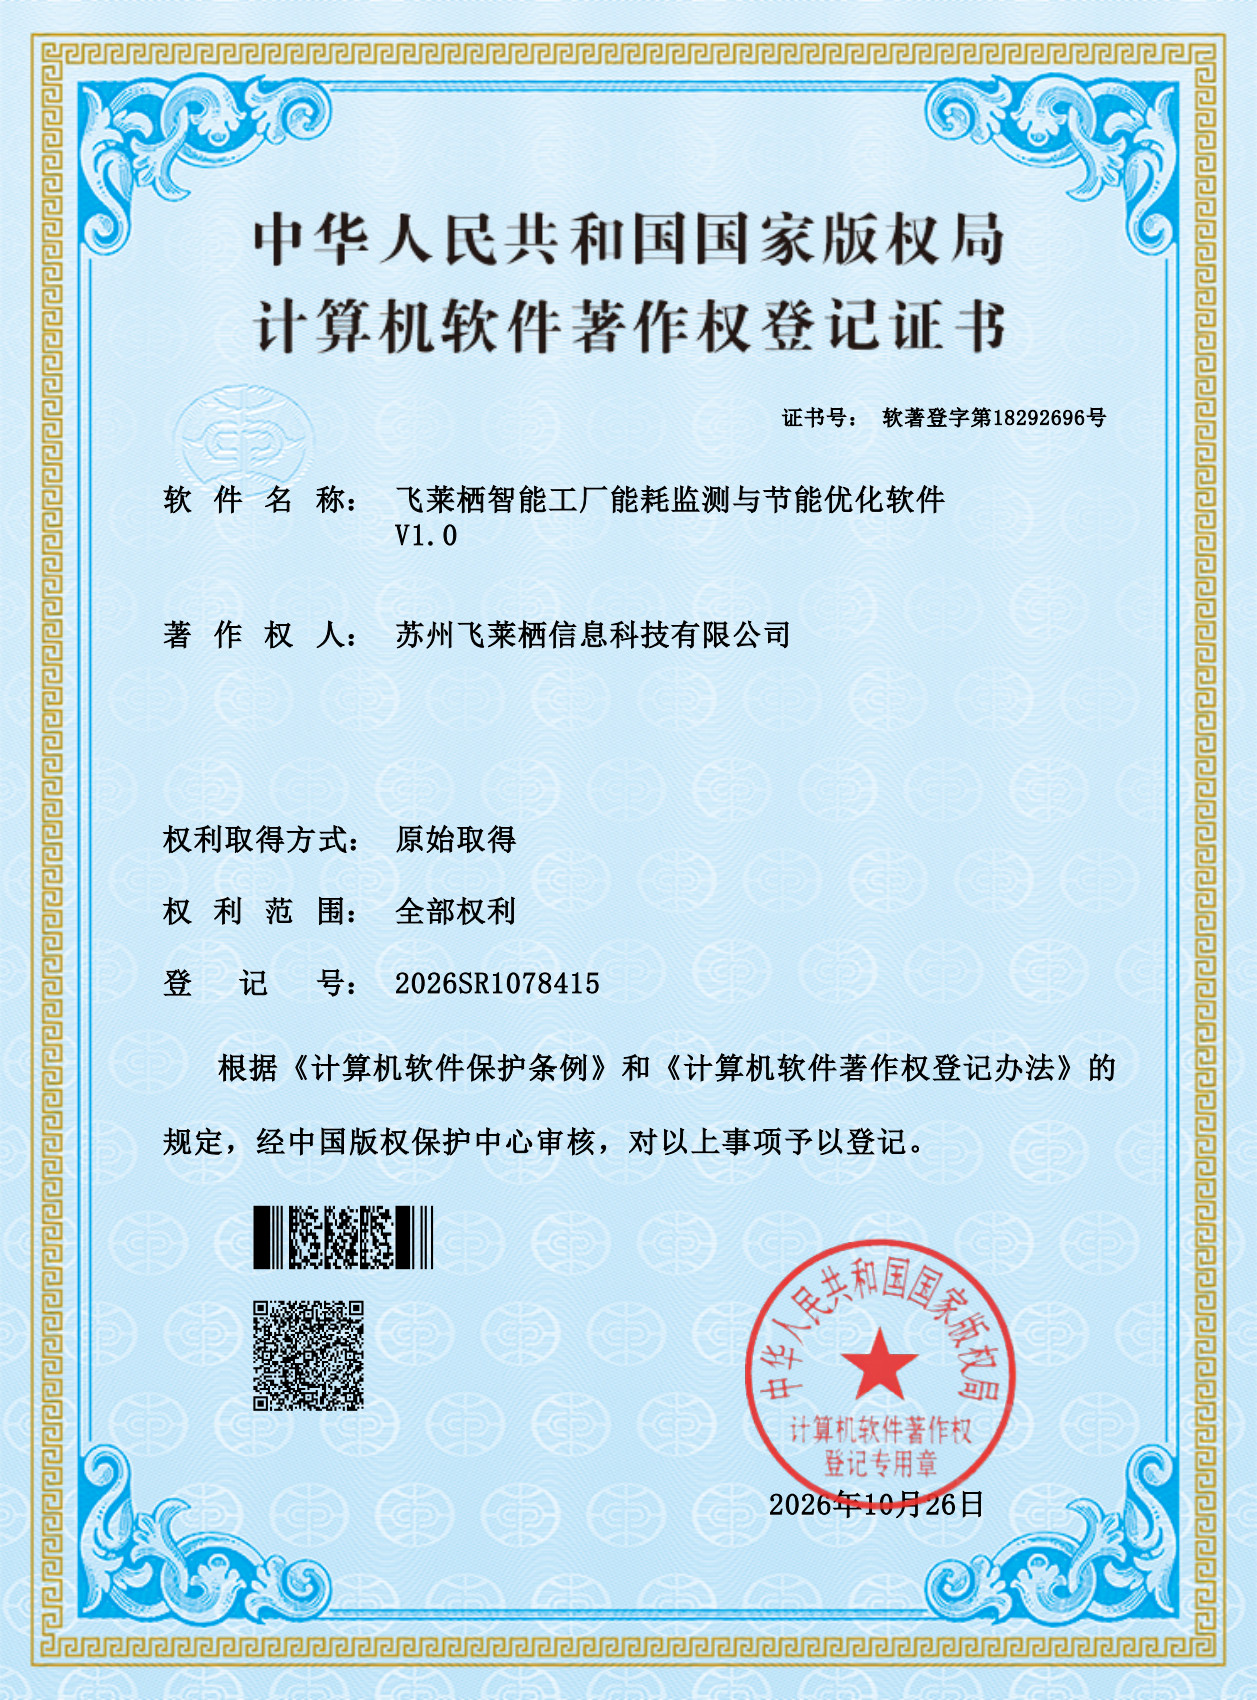
2026-10-26
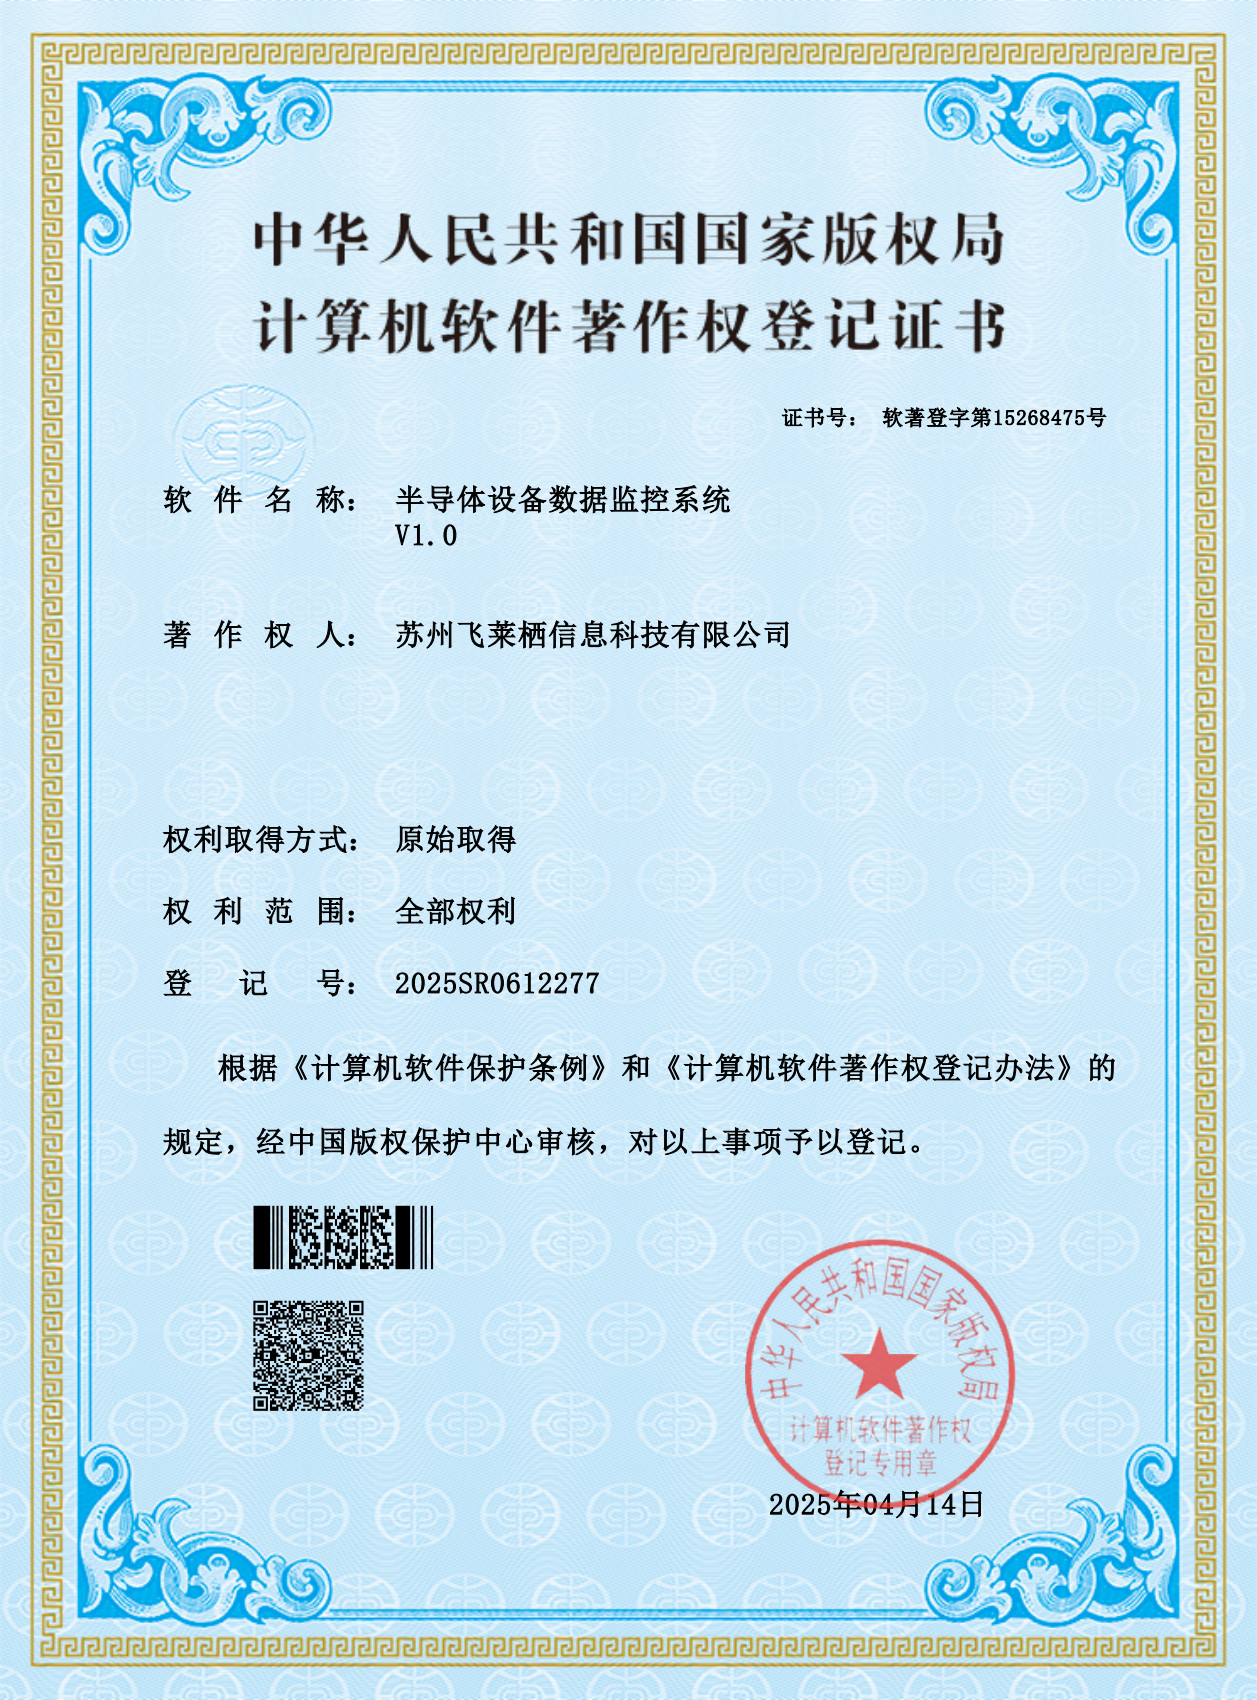
2025-04-14
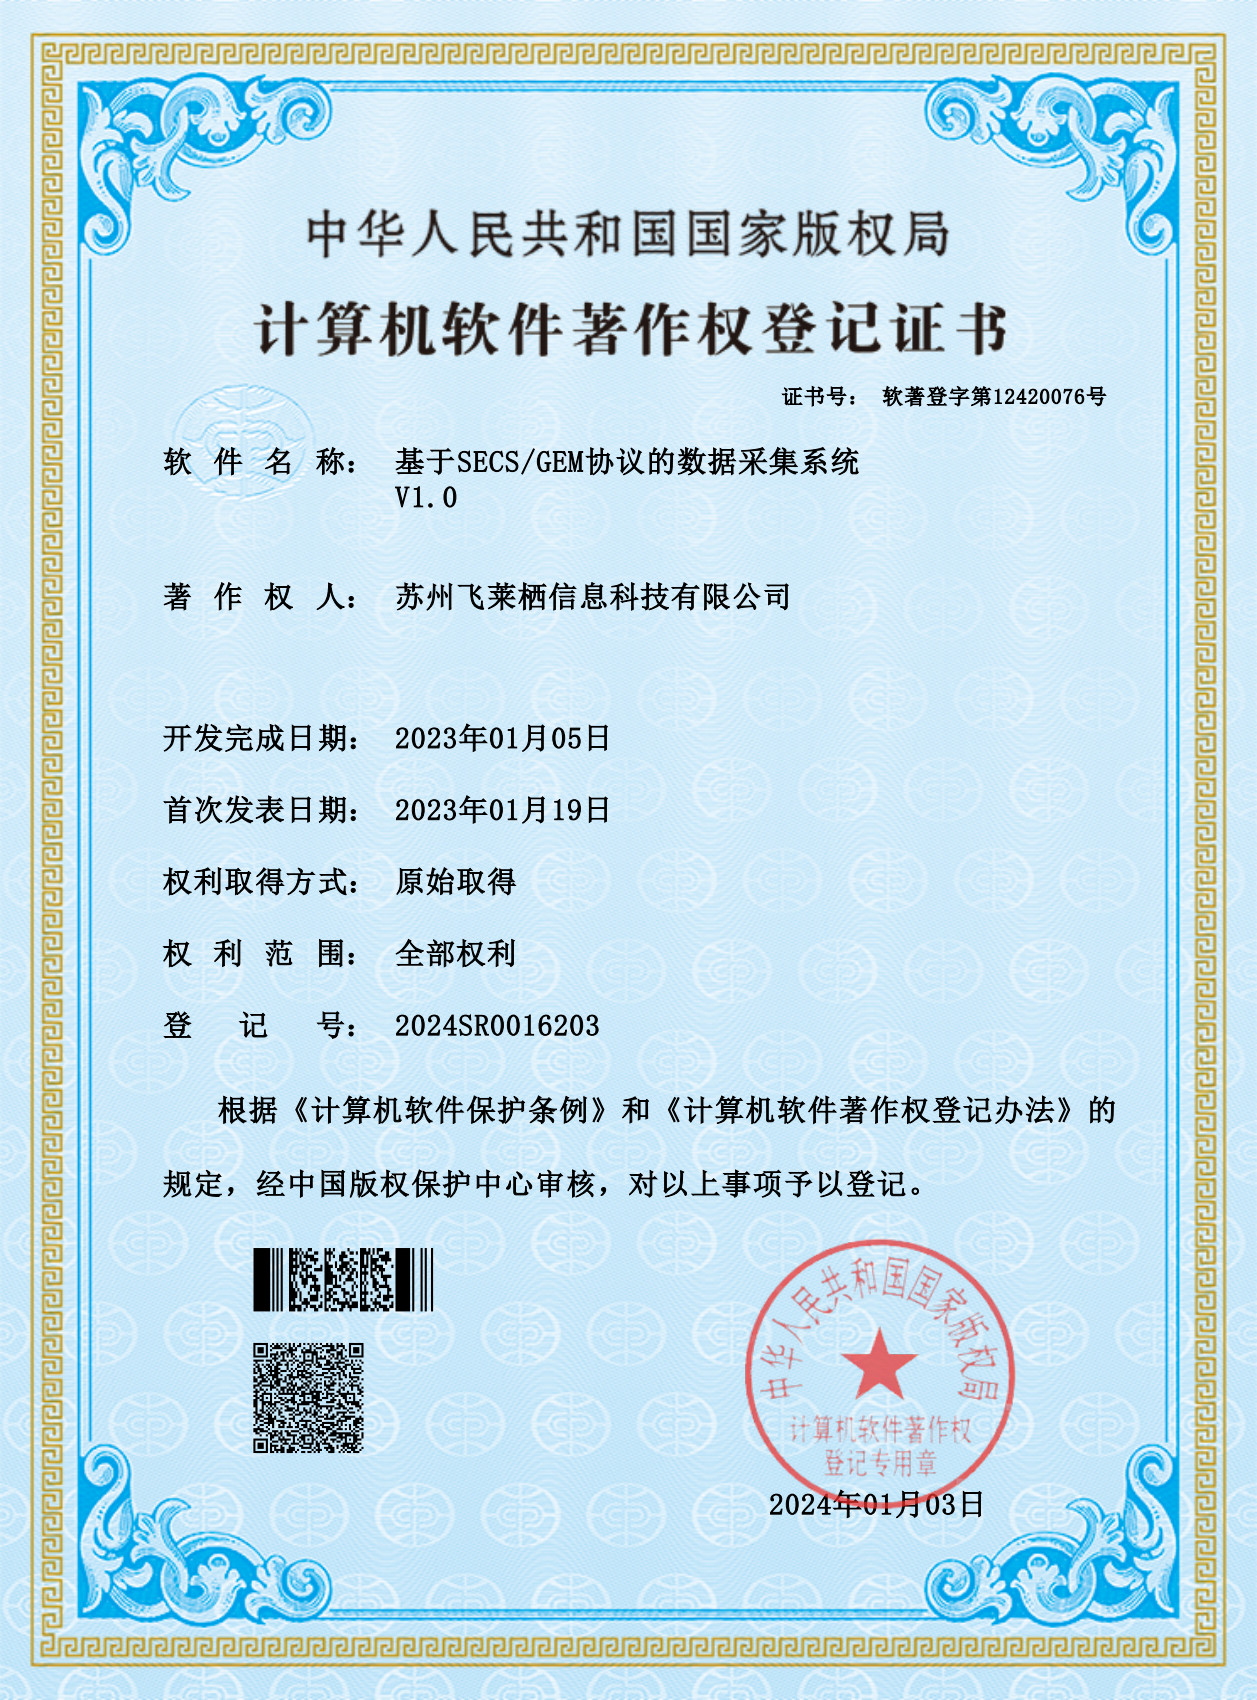
2024-01-03
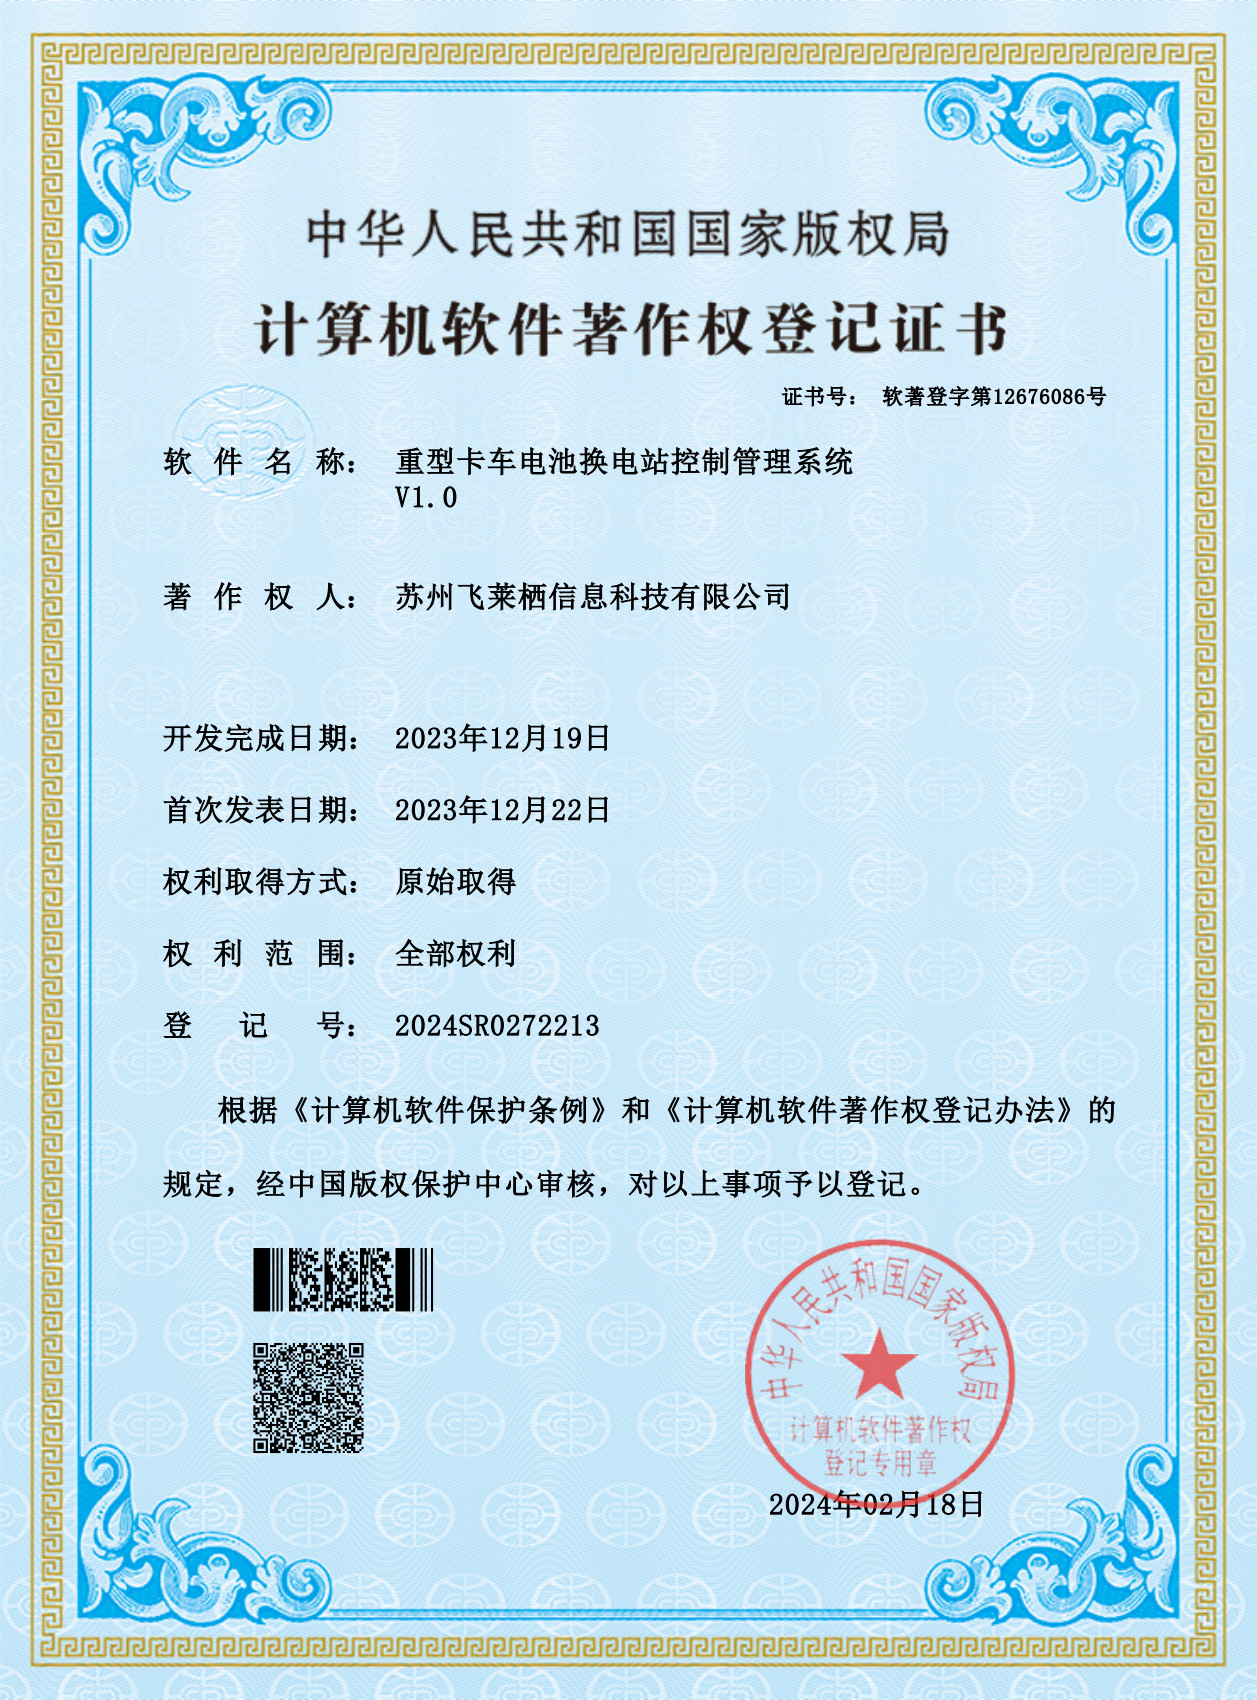
2024-02-18
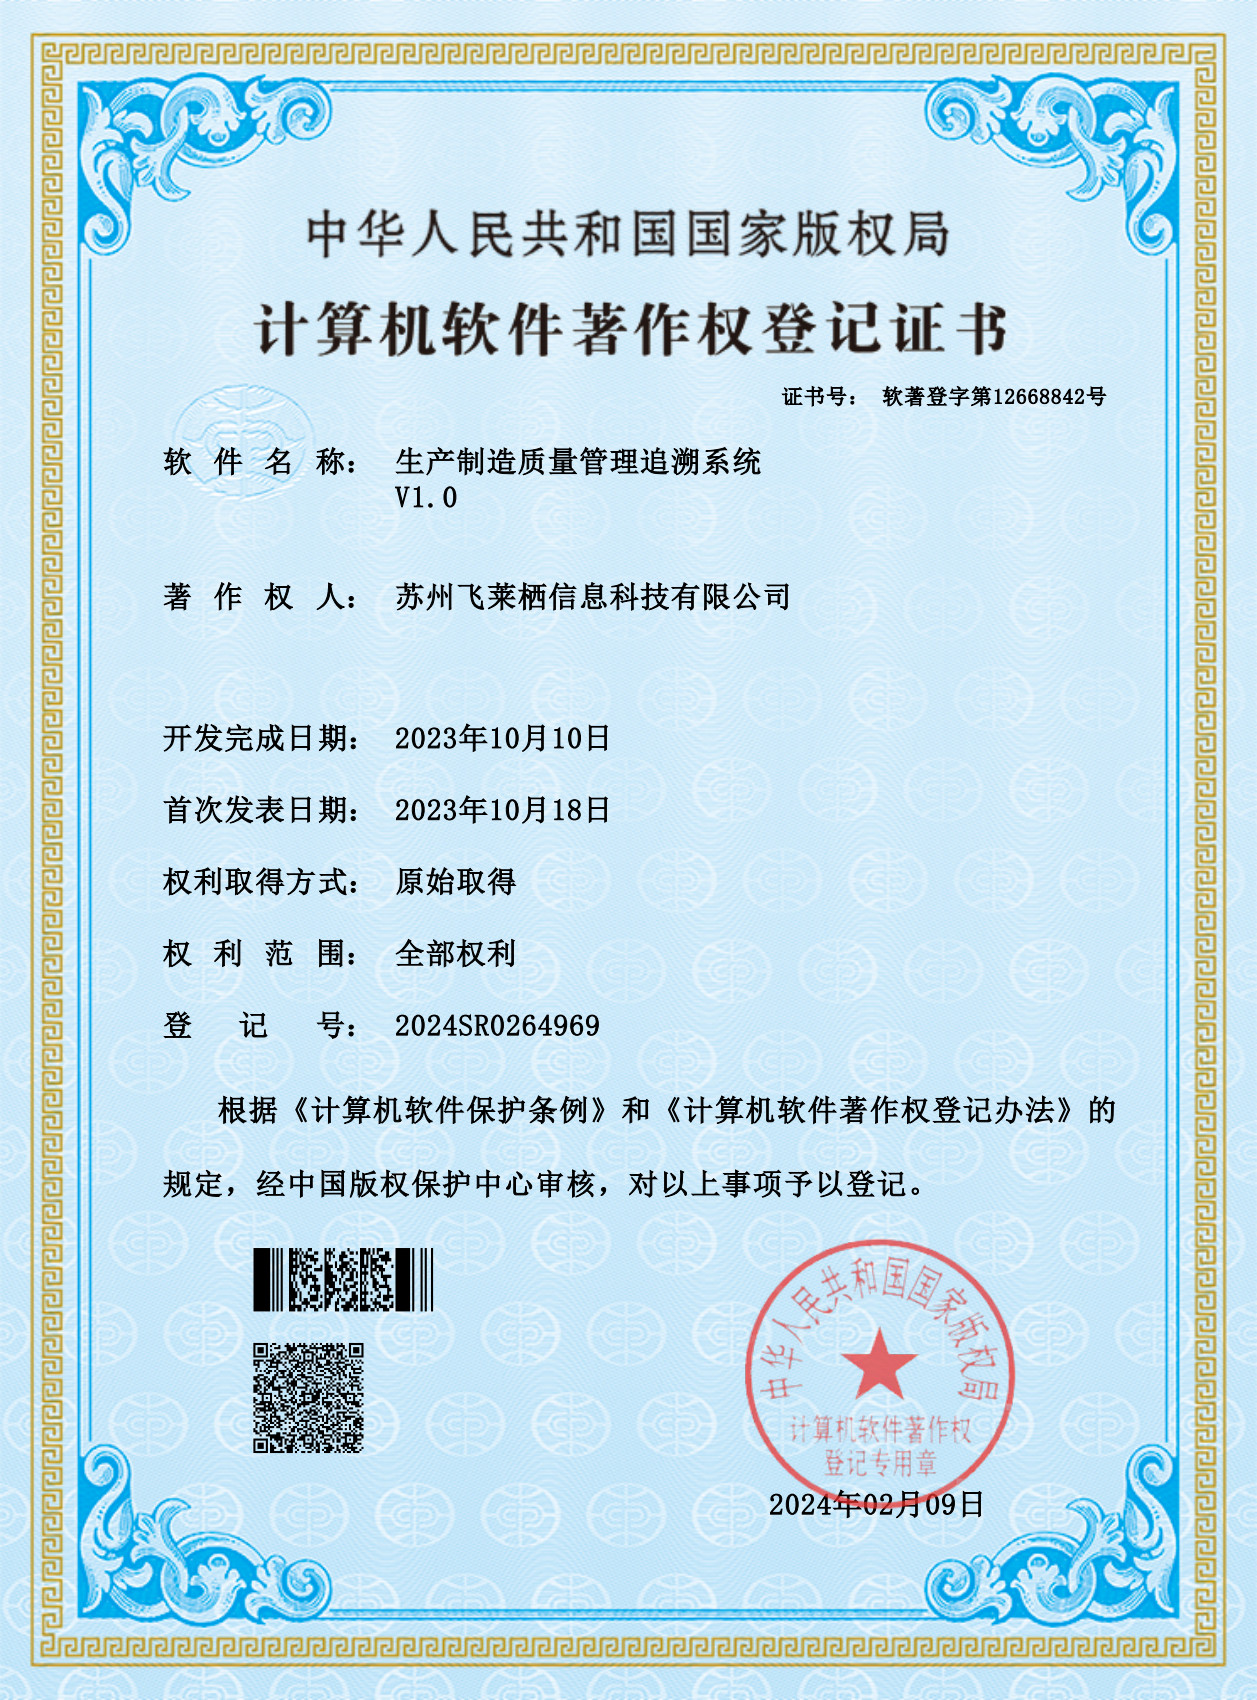
2024-02-09
截至 2026 年 10 月,公司累计登记软件著作权 38 项,覆盖设备数据采集、生产追溯、质量管理、换电站控制、视觉检测、运动控制等方向,最早一批于 2021 年完成登记;注册商标用于公司名称与产品标识保护,38 项完整清单已单独公示。
各节点的详细背景见发展历程页;单项证书对应的说明文章,可查阅军工质量体系认证、知识产权管理体系认证、发明专利授权(全向小车)、发明专利授权(多车编队)、AAA 级信用企业、软件著作权 38 项清单六篇。
 QQ:874059561