风电塔筒、大直径管道、钢结构管件,这些东西有个共同点:搬不动。传统做法是把工件吊上机床,工件越大,机床越贵,工期越长;有些现场根本不允许把工件拆下来运走。履带式机械臂激光切割系统换了个方向——不搬工件,让切割机自己走过去。
思路听起来简单:履带底盘负责走,六轴机械臂负责摆姿势,激光头负责切。但把这三样拼在一起,精度就从"机床的精度"变成了"控制的精度"。这篇文章讲的就是中间这层软件在做什么。
一、难点不在激光器,在三个坐标系
履带式机械臂激光切割系统要替换的是固定式机床,而固定式机床有个天然优势:工件和刀具的关系是确定的。移动平台没有这个前提。底盘停在哪、停得正不正、管件是不是理想圆柱,都得在现场实时算出来。
这套软件要同时维护三个坐标系:底盘坐标系(车体姿态)、机械臂基坐标系(臂相对车体的位姿)、工件坐标系(管件的实际轴线与表面)。三者对齐之后,"割炬该走到哪"才有答案。
界面顶部那条状态栏就是三者的对账:已切 0.00 m / 待切 0.00 m / 定高 ——。走过多少、还剩多少、离面多远,三个数字同时可见。少任何一个,操作员都不知道现在处在活儿的哪一段。状态条上任何一个红点,都是这套激光切割上位机在提醒"先别开工"。
二、一屏之内,先回答"现在能不能开工"
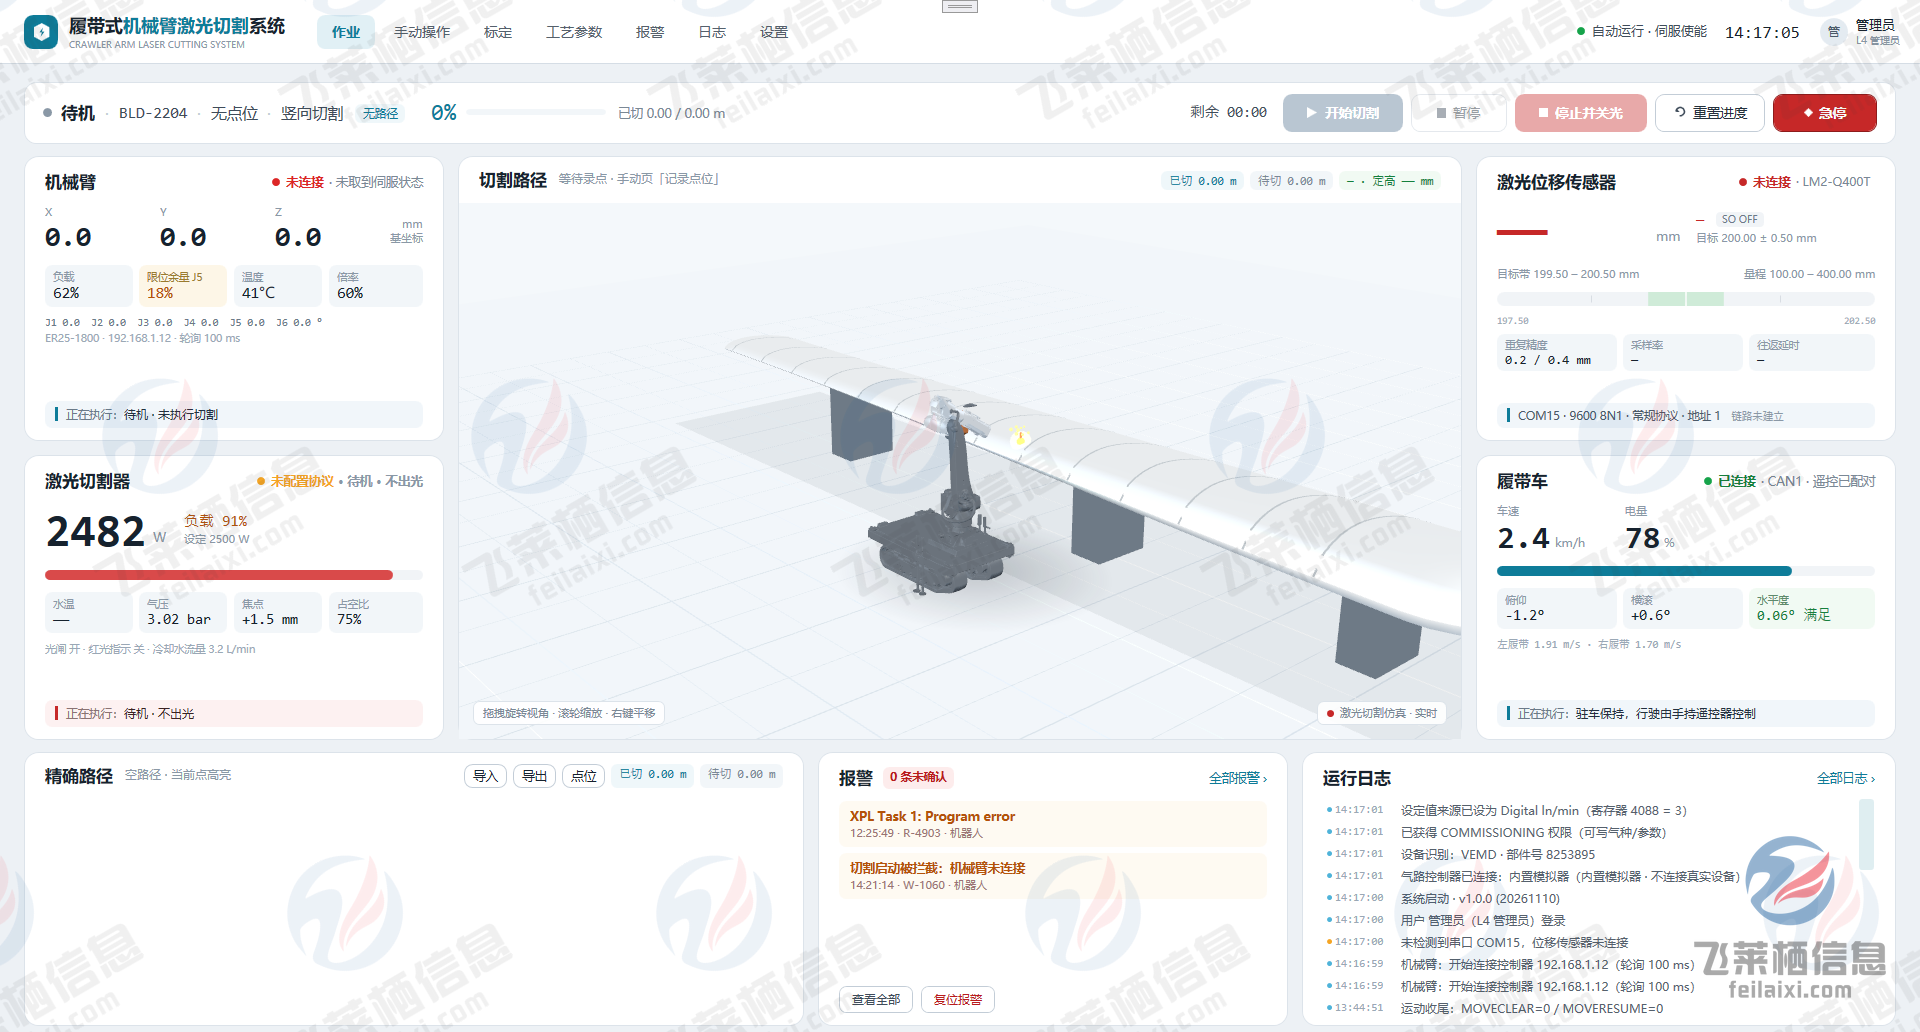
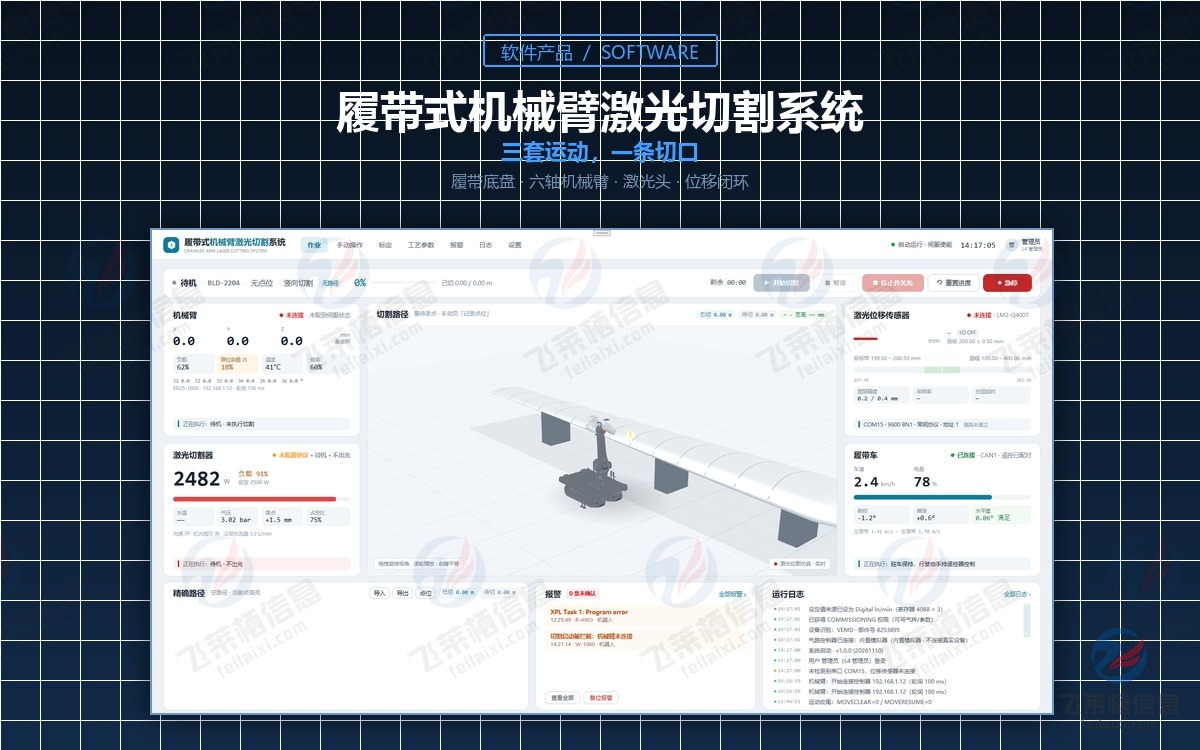
软件主界面。上排是状态条,左栏是机械臂与激光器的实时读数,中栏是管件、履带车与机械臂的三维场景,右栏是位移传感器与底盘姿态,下排是路径、报警与运行日志。
这套激光切割上位机把界面按"先判断状态、再看执行、最后查记录"分层,从上往下四层:
状态条:作业号 BLD-2204、定位状态、切割方式(径向切割)、轨迹有无、进度百分比、剩余时间,右侧是开始切割 / 暂停 / 恢复开关 / 重置进度 / 总停。开工前要确认的事,全在这一行。
左栏 执行机构:机械臂 XYZ 与 12 组关节角、倍率 62%、驱动温度 41℃;激光器实际功率 2482 W 对设定 2500 W、负载 91%;光路侧的水温、气压 3.02 bar、光斑 +1.5 mm、功率 75%。
中栏 三维场景:管件、履带车、机械臂的相对位置实时渲染,可拖拽旋转、滚轮缩放、右键平移。切割路径直接画在模型上,不用靠想象。
右栏 外部感知:激光位移传感器的测距与目标带,履带车的车速、电量、俯仰、横滚、左右履带速度。
值得单独说的是左栏那两个红色标签:机械臂"未连接 · 未收到回馈状态",激光切割器"未连接 · 未就绪 · 不出光"。这是上电后设备还没接上的真实状态,软件没有把它藏起来,也没有拿默认值假装正常。履带式机械臂激光切割系统的现场故障,有相当一部分出在"以为连上了"。把每个断点标红,比任何弹窗提示都直接。
三、行进速度不等于切割速度
这是履带式机械臂激光切割系统与固定机床差别最大的一处。固定机床上,切割速度就是程序里给的那个数值。移动平台上,割炬相对工件的速度是合成的:底盘往前走,机械臂同时在动,两者的矢量加起来才是真正作用在切口上的速度。
界面里履带车的读数能说明这件事:车速 2.4 km/h,但左履带 1.91 m/s、右履带 1.70 m/s。两侧速度不一样,说明车在转向。此时车体上每个点的瞬时速度都不同,机械臂末端所在的那个点得单独算。
算不准的后果很具体:速度偏慢,热输入过量,切口变宽、挂渣、热影响区变大;速度偏快,切不透,下半段挂瘤。所以左栏那个"实际功率 2482 W / 设定 2500 W"要分开显示——设定值是工艺给的,实际值由这套激光切割上位机闭环调出来。
四、定高:让割炬贴着曲面走
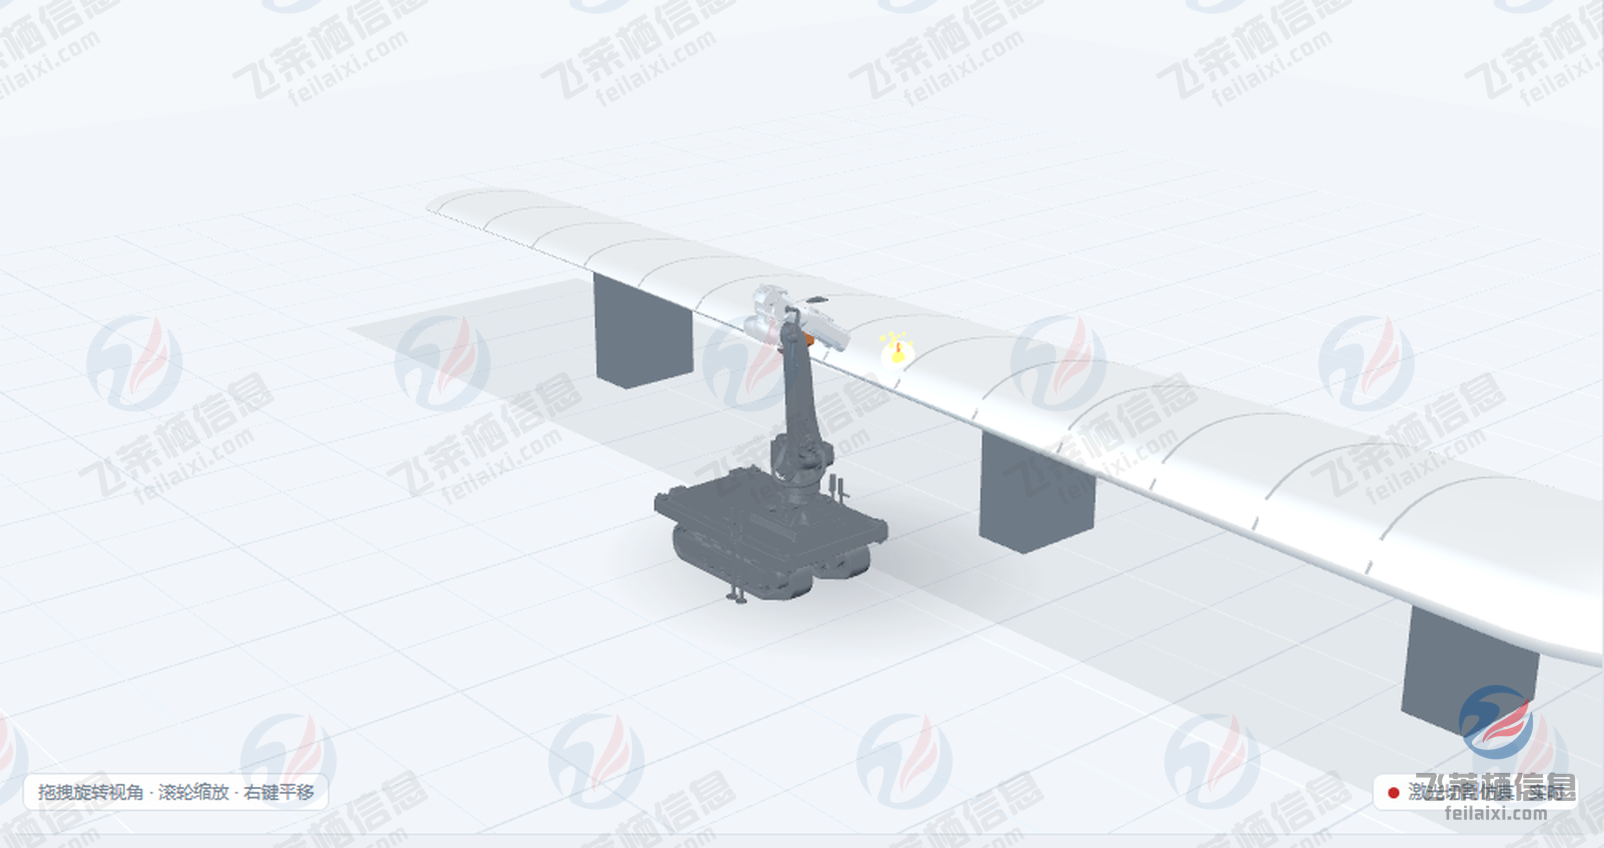
三维场景。履带车骑在管件一侧,机械臂把割炬送到切割点,黄色标记是当前切割位置,路径直接叠在模型上。
激光切割对离焦量极其敏感,随形切割要解决的就是这件事。割炬离工件表面的距离变了,焦点就跟着偏,切口会从细直变成喇叭口。管件又很难是理想圆柱:椭圆度、焊缝余高、支撑点下沉,表面沿轴向一直在起伏。
这套激光切割上位机用激光位移传感器做闭环。界面里激光位移传感器的量程是 100.00–400.00 mm,目标 200.00 ± 0.50 mm、重复精度 0.2/0.4 mm,走 COM15、9600 8N1。±0.5 mm 的目标带意味着割炬高度被锁在半个毫米以内,这个量级对激光切割是够用的。
随形切割真正的难点不是测距,是时滞。激光位移传感器装在割炬前方,测到的是"还没切到的地方";等割炬走到那个位置,车已经往前挪了几毫米,采样点就过期了。
所以随形切割的核心是按当前行进速度做前瞻补偿——用前方若干点的趋势,推算出割炬到达时该有的高度。激光位移传感器的采样率越高,可用的前瞻点越多,补偿才越平滑。量程只决定能测多宽的起伏,采样率才决定跟不跟得上,这也是为什么通讯实时性比参数表上的量程更值得盯。随形切割在管件上比在平板上难,原因也在这里——平板的高度是常量,圆管的高度一直在变。
五、底盘歪一点,切口就斜一片
坡道调平要处理的是现场地面的不确定性,而现场的地面很少是平的。界面右栏那组数:俯仰 -1.2°、横滚 +0.6°、水平度 0.06° 满足,下限 -4.5°、上限 +4.5°。前两个是实测姿态,第三个是机械臂补偿之后的剩余偏差。
也就是说,底盘虽然歪着,软件通过机械臂的姿态补偿,把割炬的姿态拉回到了 0.06° 的水平度。±4.5° 的窗口是硬约束:超过这个角度,一来机械臂的可达范围不够,二来整车重心偏移有倾覆风险。
坡道调平做到这一步,靠的是底盘 IMU 与机械臂运动学的联合解算,不是单靠一个倾角传感器。这个窗口本质上也是留给机械臂的补偿余量——越接近边界,可纠正的空间越小。所以坡道调平必须做成闭环,不能在开工前标定一次就了事。
履带式机械臂激光切割系统的精度天花板往往不在这台激光器上,而在地盘。同样一台 2500 W 的激光器,装在龙门机上和装在履带车上,能切出的质量差一个量级——差别就在每一度的姿态误差有没有被补掉。
六、先证明"不能动",再谈怎么动
这套激光切割上位机把报警摆在下排最顺手的位置。报警区当时有两条:一条是任务程序错误,一条是"切割路径为空,机械臂未连接",都标着"可恢复"。旁边"0 条未确认"是关键——软件把报警分成了两级:能自己消掉的(恢复条件满足即消失)和必须人处理的(要确认才清)。
更重要的是它拦住了启动。路径为空、机械臂没有回馈,这两条同时成立时,切割按钮即使被点,也不该出光。对一台自带 2.5 kW 激光的履带式机械臂激光切割系统来说,误动作的代价不是废一件料。
状态条右侧的"总停"与"恢复开关"是同一套逻辑的两端:总停切断动作,恢复开关决定谁有资格重新启动。日志区则把整个过程按时间记下来——设备启用、系统启动 v1.0.0、用户登录、外设 COM15 未检出、网络设备 192.168.1.101 初始化、运动板通讯握手。出问题时,这份日志比任何事后回忆都可靠。
七、这类活适合它,那些活不适合
履带式机械臂激光切割系统适合的是"工件动不了"这类场合:在役管道的开孔与截断、风电塔筒与大型钢结构件的现场加工、超长构件的分段切割、工地上的返修件。这类活的共同点是单件、变位、现场条件差,把工件运到机床上的成本高于加工本身。随形切割与坡道调平在这种场合不是加分项,是能不能干的前提。
不适合的也很明确:大批量小零件,专机的节拍和一致性远胜移动平台;要求微米级配合精度的切割,地基与热变形都控不住;需要五轴联动才能到位的复杂空间曲面,机械臂可达性会成为瓶颈。判断标准不是"能不能切",是"切完的件要不要二次加工"。
这套软件的运动控制骨架,与我们在摆盘机运动控制里用的是同一思路:多轴插补、位置闭环、异常联锁。切割完成之后的尺寸复检,可以接轮廓公差检验那类点云比对工具,把"切得对不对"变成可量化的判定,而不是目测。
如果贵司正在做类似的移动式加工装备——不管是激光切割、焊接还是检测——可以先把执行机构清单(机械臂型号、激光器、传感器接口)和作业对象的尺寸范围发过来,我们先判断这套激光切割上位机的骨架能不能直接复用。联系我们
 QQ:874059561